3D 扫描入门:基础概念、扫描技术与如何选择扫描仪
准确度、精密度与分辨率,主流 3D 扫描技术,买扫描仪前的六个问题,以及 Einstar 2 实操演示:扫描、对齐和卡尺核对。
- 88 篇文章
- 00 次点赞
- 8282 次浏览
Kỹ sư trẻ, kẻ mộng mơ, người làm trần thông biển
你是不是已经受够了拿着卡尺量来量去,再对着电脑点一整天鼠标,画出来看着挺好,打印出来一装却对不上?遇到像虾一样弯弯曲曲、像米粉一样软软的表面,又该怎么量、怎么夹?
3D 扫描几乎可以把现实中的任何物体复制成 3D 模型,又快又相当准确。但真正开始了解时,你会遇到一大堆术语:激光、LiDAR、摄影测量、高斯泼溅、点云、网格、对齐、逆向工程,还有 precision 和 accuracy 不是一回事……这篇文章是我整理的入门地图:基础概念、扫描技术、如何选扫描仪、需要准备的工具,以及一份扫描数据是怎样产生的。
说明: 本视频由 Shining 3D(先临三维)越南官方经销商 StarElite 赞助。我免费获得一台 Einstar 2 用于学习和实践,内容没有受到任何一方干预。本视频重点整理入门知识,用 Einstar 2 做演示,并不是扫描仪的详细评测。Einstar 2 售价 3,200 万越南盾(不含增值税),使用优惠码 TECHNIXSCAN10 可享 9 折。
1. 什么是 3D 扫描?
扫描文件大家都做过:放进纸张,得到图片或 PDF,这是 2D 扫描。
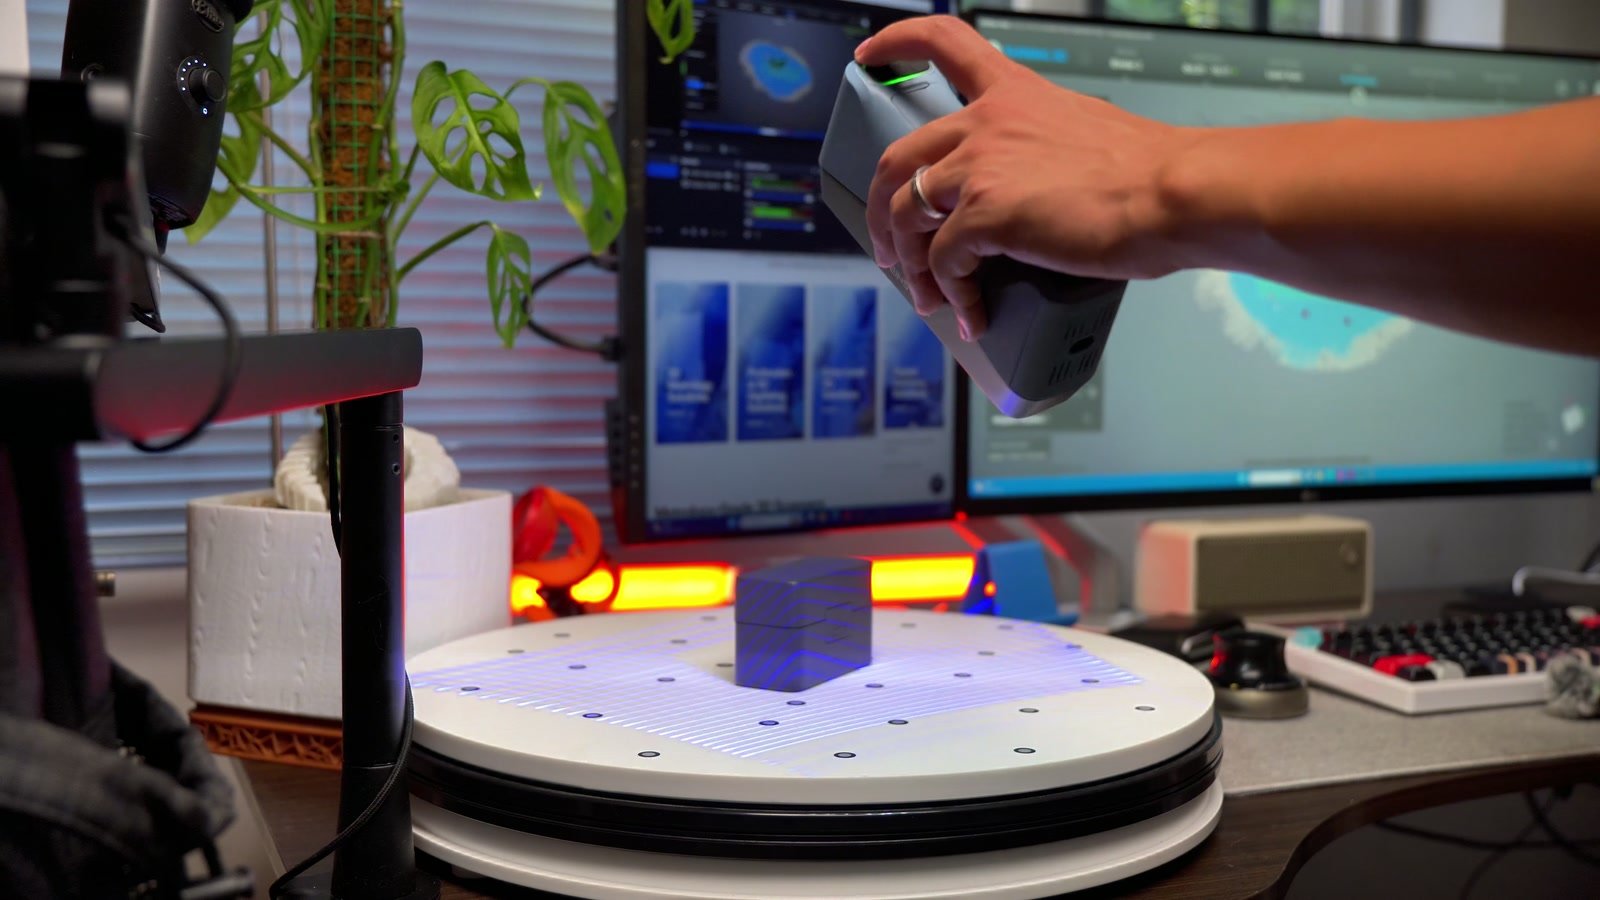
3D 打印把数字模型变成可以拿在手里的实物,3D 扫描则正好相反:把你面前的实物变成电脑里的 3D 模型。
- 扫描仪测量到物体表面数百万个点的距离,形成 点云(point cloud)。
- 软件把这些点连成由许多细小三角形组成的 网格(mesh),也就是 3D 打印玩家熟悉的 STL 格式。
- 如果扫描仪带彩色相机,还能同时采集物体的颜色和纹理。
2. 最容易混淆的三个概念
准确度(accuracy)
扫描结果与真实尺寸相差多少。例如物体宽 200 mm,扫描文件上量出来是 200.05 mm。
扫描仪参数里还常见 体积精度(volumetric accuracy),写法如 0.04 + 0.06 mm/m,意思是物体越大误差越会累积:扫描小相机偏差很小,但同一台扫描仪扫描 2 米高的雕像,可能偏差几毫米。同一份扫描中,不同方向、不同部位的准确度也可能不同。
精密度(precision,重复性)
常被误译为"准确度",但在技术文献里它指 精密度 或重复性:在相同环境、使用相同设备多次扫描同一物体,结果有多接近。
想象四个人射箭,每人 5 箭:
| 射手 | 结果 | 对扫描仪的意义 |
|---|---|---|
| 第一位 | 集中在一处,正中靶心 | 既准确又精密,是所有扫描仪的目标 |
| 第二位 | 很集中,但整组偏向一侧 | 精密但不准确,像没校准的扫描仪:每次都错得一样 |
| 第三位 | 分散,但平均位置接近靶心 | 平均还行但不精密,每次结果都不一样 |
| 第四位 | 又散又偏 | 收工吧 |
一箭命中靶心说明不了什么,可能只是运气。需要足够多的测量才能下结论。
分辨率(resolution,点距)
扫描仪采集到的两点之间的最小距离,也就是能捕捉多细的细节:纹理、筋条、孔、刻字。它和扫描仪能扫的最小物体尺寸不是一回事。
一份扫描看起来非常顺滑,衣服褶皱清清楚楚,但如果扫描仪没校准好或物体太大,整体尺寸仍可能偏差几毫米。好看不一定准确。 有人需要好看,有人需要准确。
3. 3D 扫描的"流派"
基本分为两类:接触式和非接触式。
接触式:三坐标测量机(CMM)
CMM 用探头接触表面逐点获取 XYZ 坐标,再与图纸上的公差比对。有的设备精度可达 0.5 µm,而且不受颜色和反光影响。缺点是非常慢,每次接触只能取一个点;TPU、硅胶、橡胶等软材料容易被压陷。所以 CMM 通常只用于检测关键的机械尺寸。
非接触式
只用光、相机或激光。常见有四类:
- 摄影测量: 用手机或相机围绕物体拍几十到几百张照片,导入 Polycam、KIRI Engine 或 Meshroom 重建模型。几乎不花钱,但效果很依赖光线、表面和拍摄技巧,适合不太在意精度地缩小打印一座雕像。高斯泼溅(2023 年发布)能非常逼真地重现整个空间,但不生成可打印、可测量的封闭表面,更适合游戏和影视。
- iPhone、iPad Pro 上的 LiDAR: 发射激光并测量光返回的时间。扫描房间非常快,误差在几毫米到几厘米,适合室内设计和建筑,不适合小型机械零件。
- 激光扫描: 分三种。激光三角测量 把激光线投射到物体上,由偏置的相机计算深度,近距离细节非常高,手持扫描仪的蓝色激光模式就属于这一类。飞行时间法(ToF) 测量激光脉冲往返时间,扫描范围可达数百米,用于地形和建筑。相位法 范围较短但更快、点更密,常用于厂房和管道。后两种是架在三脚架上的地面扫描仪,新手基本接触不到。
- 结构光: 把网格、条纹或点阵图案投射到物体上,根据图案的变形计算形状。速度快,适合中等大小物体到人体;牙科口扫也用这种技术。在先临三维的扫描仪上,红外结构光模式叫 IR Rapid:看不到光线,扫描人体时对眼睛安全。
4. 买扫描仪前要问自己的六个问题
- 扫描用来做什么? 机械装配、需要严丝合缝的配件或检测,就看 准确度和精密度;扫描雕像、手工艺品、游戏资产,分辨率和彩色相机 才是关键。
- 物体大还是小? 看最小可扫描物体尺寸、工作距离和单次扫描范围。扫螺丝很好用的扫描仪,未必扫得了车门。
- 物体是什么材质? 黑色、反光、金属物体用蓝色激光效果更好;扫描人或宠物需要红外或对眼睛安全的光源,而且要扫得快;透明物体无论用哪台扫描仪都得喷显像剂。
- 手持还是桌面? 手持式灵活,带到哪里都能扫;带自动转台的桌面式适合小物体和批量扫描相似物品。对 3D 打印用户来说,我认为手持式更通用。
- 正确解读参数。 0.05 mm 分辨率不等于 0.05 mm 精度;体积精度要看每米的附加项。厂商不公布精度,就申请扫描你自己的物体并亲自测量。如果要为工厂提供检测服务,需要通过 VDI/VDE 2634 等标准校准认证的设备。
- 把预算算全。 除了扫描仪,还有足够强的电脑(有时和扫描仪一样贵)、标记点、显像剂、转台、逆向工程软件,以及售后:越南本地保修、技术支持和重新校准。
| 需求 | 合适的技术 | 参考成本 |
|---|---|---|
| 试试看,扫描简单装饰品 | 手机摄影测量 | 几乎为零 |
| 测量房间、获取室内现状 | iPhone 或 iPad Pro 上的 LiDAR | 设备本身的价格 |
| 3D 打印零件、配件、基础逆向工程 | 蓝色激光 + 红外手持扫描仪 | 约 2,000 万–5,000 万越南盾 |
| 扫描人体、雕像、家具 | 带彩色相机的结构光或红外扫描仪 | 约 2,000 万–5,000 万越南盾 |
| 计量、检测、工厂服务 | 经认证的计量级激光扫描仪或 CMM | 数亿越南盾以上 |
| 建筑、地形、大型厂房 | ToF 或相位法地面激光扫描仪 | 数亿到数十亿越南盾 |
简单说:2,000 万–5,000 万越南盾左右的扫描仪已能满足大部分 3D 打印工作;计量和检测则需要投入多得多。至于 2,000 万越南盾以下的扫描仪,我目前还不太有信心。
5. Einstar 2:我用来演示的扫描仪
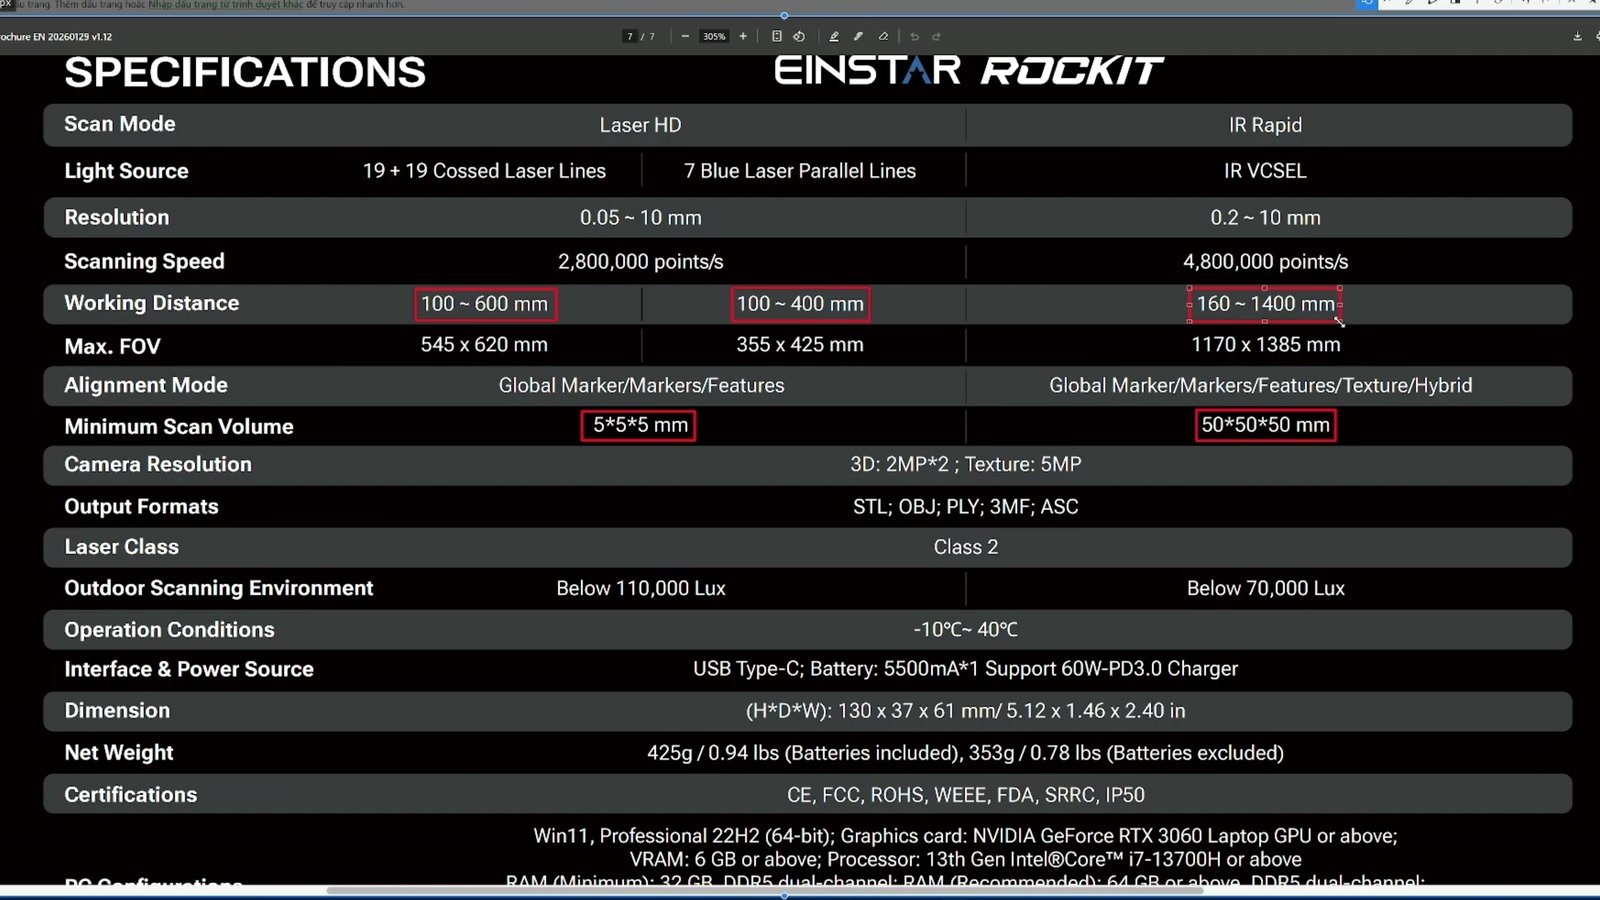
先临三维的 Einstar 2 是一台"准专业级"(prosumer)扫描仪:小巧、个人易用,性能接近专业设备。对照上面的六个问题,它是手持式,同时具备蓝色激光和红外,价格在 3D 打印用户可承受的范围内。
| 项目 | Laser HD | IR Rapid |
|---|---|---|
| 技术 | 17 条平行蓝色激光线,三角测量 | VCSEL 红外,结构光 |
| 适合 | 小到约 1 cm 的物体、机械零件、金属、反光物体 | 约 5 cm 以上物体、家具、人体 |
| 分辨率 | 0.05 mm 起 | — |
| 速度 | 最高 250 万点/秒 | 最高 480 万点/秒 |
| 对齐方式 | 标记点 | 几何、纹理、混合或标记点 |
| 扫描距离 | — | 最远 1.4 m |
- 含电池重 420 g,无线工作,厂商标称电池续航最长 3 小时。
- 可在户外阳光下扫描,导出 STL、OBJ、PLY、3MF。
- 坦白说:在参数页上我 没有找到厂商公布的 Einstar 2 精度数值,所以在演示中我自己做了测量。
6. 准备:开箱、电脑和工具
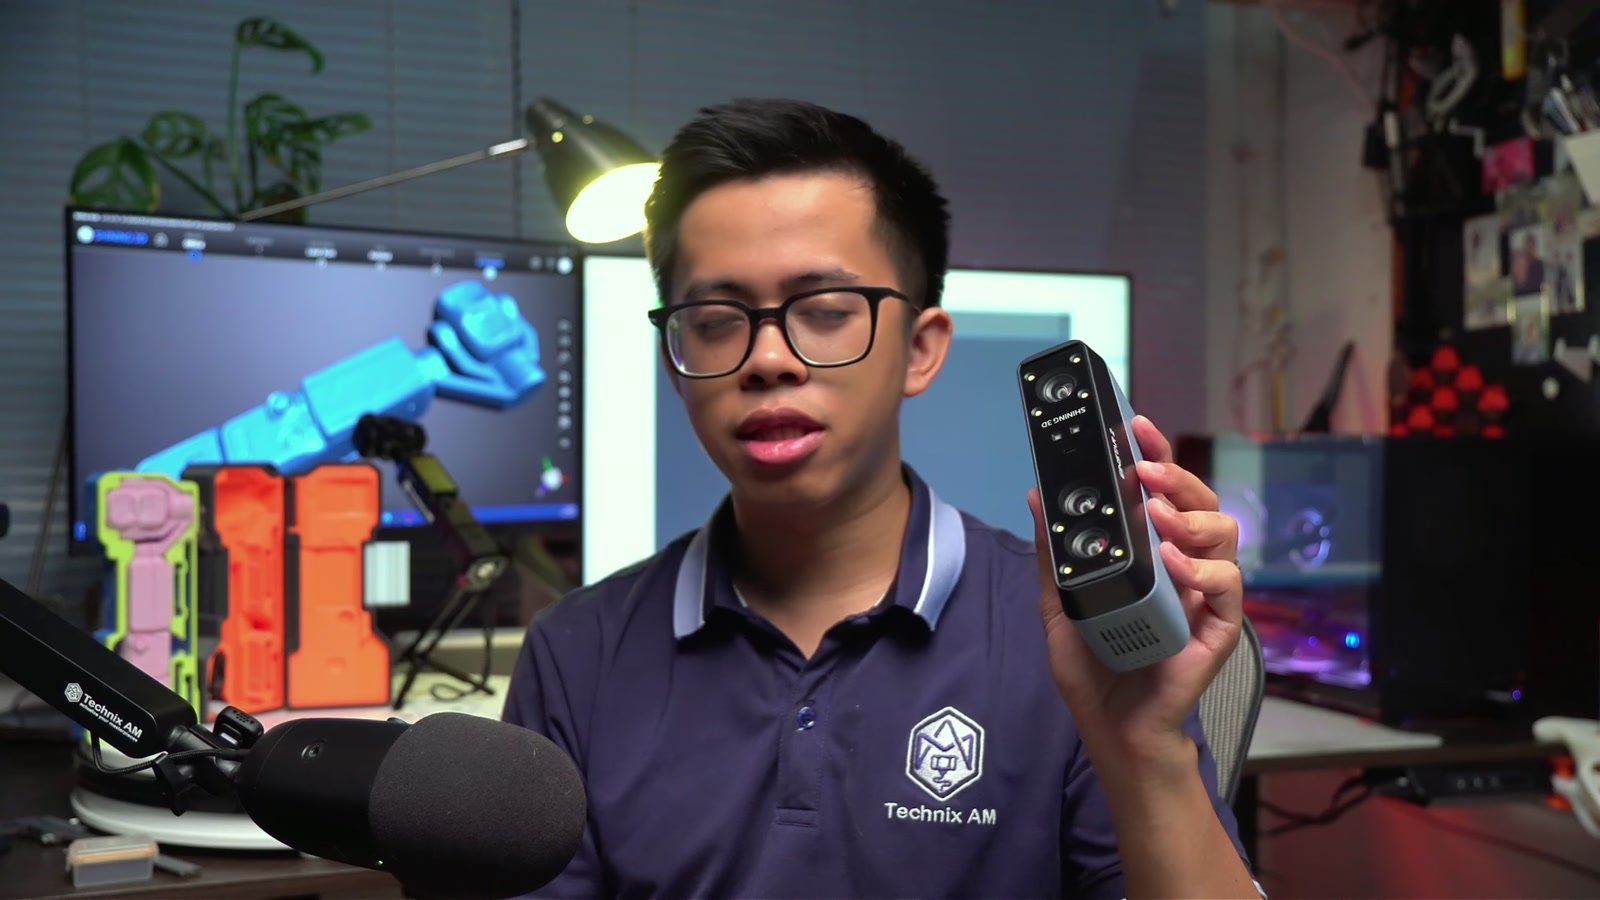
箱内 有扫描仪、带支架的标定板、充电座、5,500 mAh 电池、用于标定的长 USB-C 线,以及 3 mm、6 mm 两袋标记点。标定板一定要保管好,摔坏就麻烦了。第一件事是把电池充满。
安全: Laser HD 是低功率 2 类激光,偶尔瞥一眼通常有眨眼反射保护,但千万不要盯着激光窗口看。如果在拍视频,不要让激光直射镜头,可能损坏相机传感器。
电脑: 厂商建议 Windows 11、RTX 3060 Laptop 及以上显卡、内存至少 32 GB(推荐 64 GB)、13 代 i7 及以上 CPU;Mac 至少为 16 GB 内存的 MacBook Pro M1。实际上配置越高越流畅:我用 11 代 i9、RTX 3080 Laptop、64 GB 内存的 ThinkPad 扫描仍然比较卡,换到 13 代 i7、RTX 5080、32 GB 内存的台式机就顺畅多了。用笔记本的话,建议选 RTX 4060 及以上独显。需要安装的软件是 EXStar Hub(必须带 Hub 才能配合 Einstar 2 使用)。
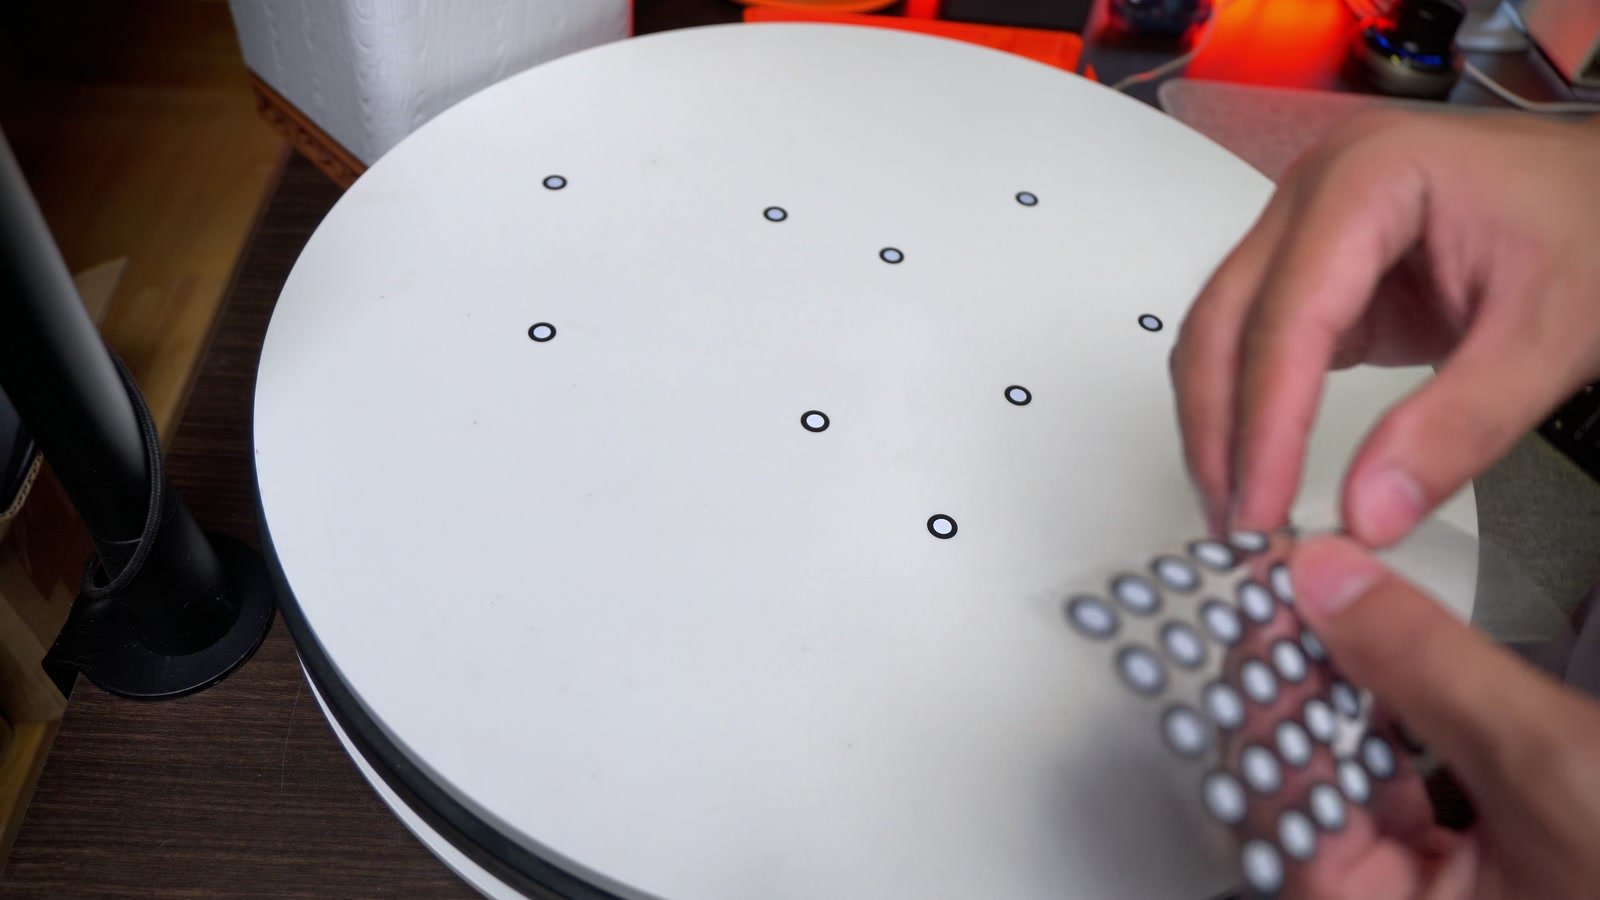
标记点和转台: 用 Laser HD 扫描需要贴标记点。我把标记点贴在转台上,扫完一件再放下一件。会晃动的物体用双面胶或热熔胶固定,转台要轻轻转,物体相对标记点稍有移动,扫描就会出现重影。
显像剂: 非常反光的物体喷一下仍然更快更准,透明物体则必须喷。请在通风处使用,远离明火,不要吸入。
卡尺: 用来核对结果:在实物上量几处,再在文件上量同样的位置。建议买一把可靠的数显卡尺,我常用的是 Insize,促销时大约 60 万越南盾。
7. 连接与标定
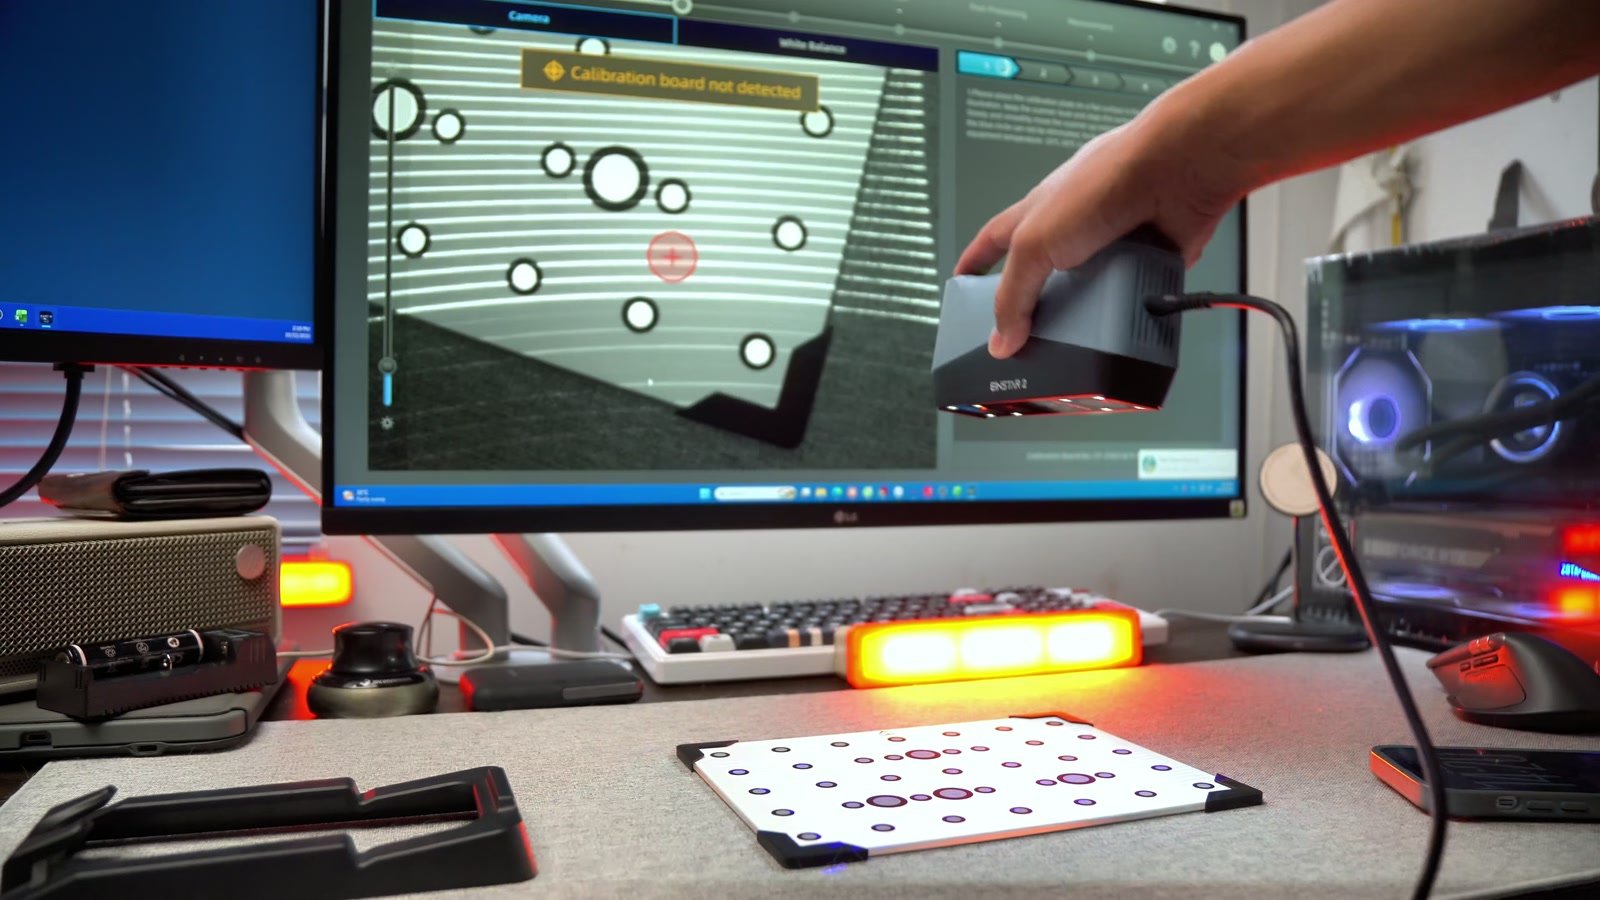
装上电池,按住中间按钮约 5 秒开机。下方指示灯绿色表示有电,变黄表示电量低;上方蓝灯闪烁表示还未连接电脑。
首次使用必须标定,之后软件会定期提醒重新标定。我的经验是:一有怀疑就重新标定。还记得第二位射手吗?没标定的扫描仪就是"集中但偏"的那一种。
Einstar 2 标定时需要插线。打开 EXStar Hub,放好标定板,按照屏幕提示操作,根据示意图改变角度和握持姿势。第一次我手忙脚乱花了将近 30 分钟,注意对齐示意图会快很多。
8. 对齐(Alignment):把数据拼准
对齐是新手最容易卡住的地方。扫描仪不是一次拍下整个物体,而是连续采集一小块一小块,必须知道新的一块相对上一块在哪里。对齐分两个层面。
第一层:扫描过程中的对齐
在新建工程时选择,每种扫描模式有各自的选项:
- Laser HD: 常用 标记点对齐(Markers Alignment),在物体上或周围贴标记点用于定位。全局标记点(Global Markers)先单独扫描所有标记点建立坐标框架,再扫描表面;适合几何特征少、尺寸大且要求高精度的物体,因为误差不会逐块累积。支持 3、6、12 mm 标记点。
- IR Rapid: 扫描人体可按 几何特征、纹理 或两者结合对齐;扫描物体可选 混合(几何、标记点、纹理结合)或 全局标记点。混合模式只需在平坦、缺少特征的区域贴标记点。开启纹理对齐会降低帧率,需要时再开。
厂商文档提到的两个小陷阱:电量低于 30% 时无法使用标记点模式;IR 模式下,新建工程组时选择的分辨率是固定的,之后无法更改。
贴标记点技巧: 随机、分散地贴,不要排成直线或规则的簇,否则软件容易认错。扫描仪每一帧最好能看到几个标记点。不想在光滑物体上贴点,可以在周围放几件形状杂乱的物品,或用可擦笔画几条线再用纹理对齐。
第二层:工程之间的拼接(Project Alignment)
每个物体都有被遮挡的面,比如贴在桌面的底面。所以我在一个工程里扫顶面,翻过来在另一个工程里扫底面,再把两者拼接(先为每个工程生成点云)。EXStar Hub 有三种方式:
- 自动特征对齐(Auto Feature Alignment):软件自动寻找相同几何特征来拼接。最快,适合棱角多的物体。
- 手动特征对齐(Manual Feature Alignment):自动拼错时手动操作。按住 Shift,在每个工程上选至少 3 个不共线的公共点,再点 Apply。
- 手动标记点对齐(By Manual Markers):同上,但选择至少 3 个公共标记点;圆形标记点更容易选准。
手动选的三个点只是把两个工程大致放到位,之后软件会根据重叠区域自动精调。所以扫描两面时要留出足够宽、几何特征明显的重叠区域。圆润、对称或细节重复的物体容易拼偏,建议贴标记点或手动拼接。
9. 演示:扫描 DJI Mic mini 收纳盒并核对尺寸
我选择激光扫描,在转台上用标记点对齐,分辨率 0.2 mm(对这个盒子已经绰绰有余)。扫描顶面,删除多余部分和转台表面,生成点云;新建工程,把盒子翻过来扫底面;然后用 自动特征对齐。盒子棱角分明,一次就拼好了。最后点击 Mesh Model:选 Watertight 软件会自动补洞,选 Unwatertight 则保留开口表面以后自己处理。
软件的一个小缺点:一开始弹出的引导面板,我找了很久都没找到关闭按钮。勾选 Do not prompt again 再关闭就清净了。另外,EXStar Hub 只能保存到本地文件夹,不能直接存到云端。
用卡尺核对
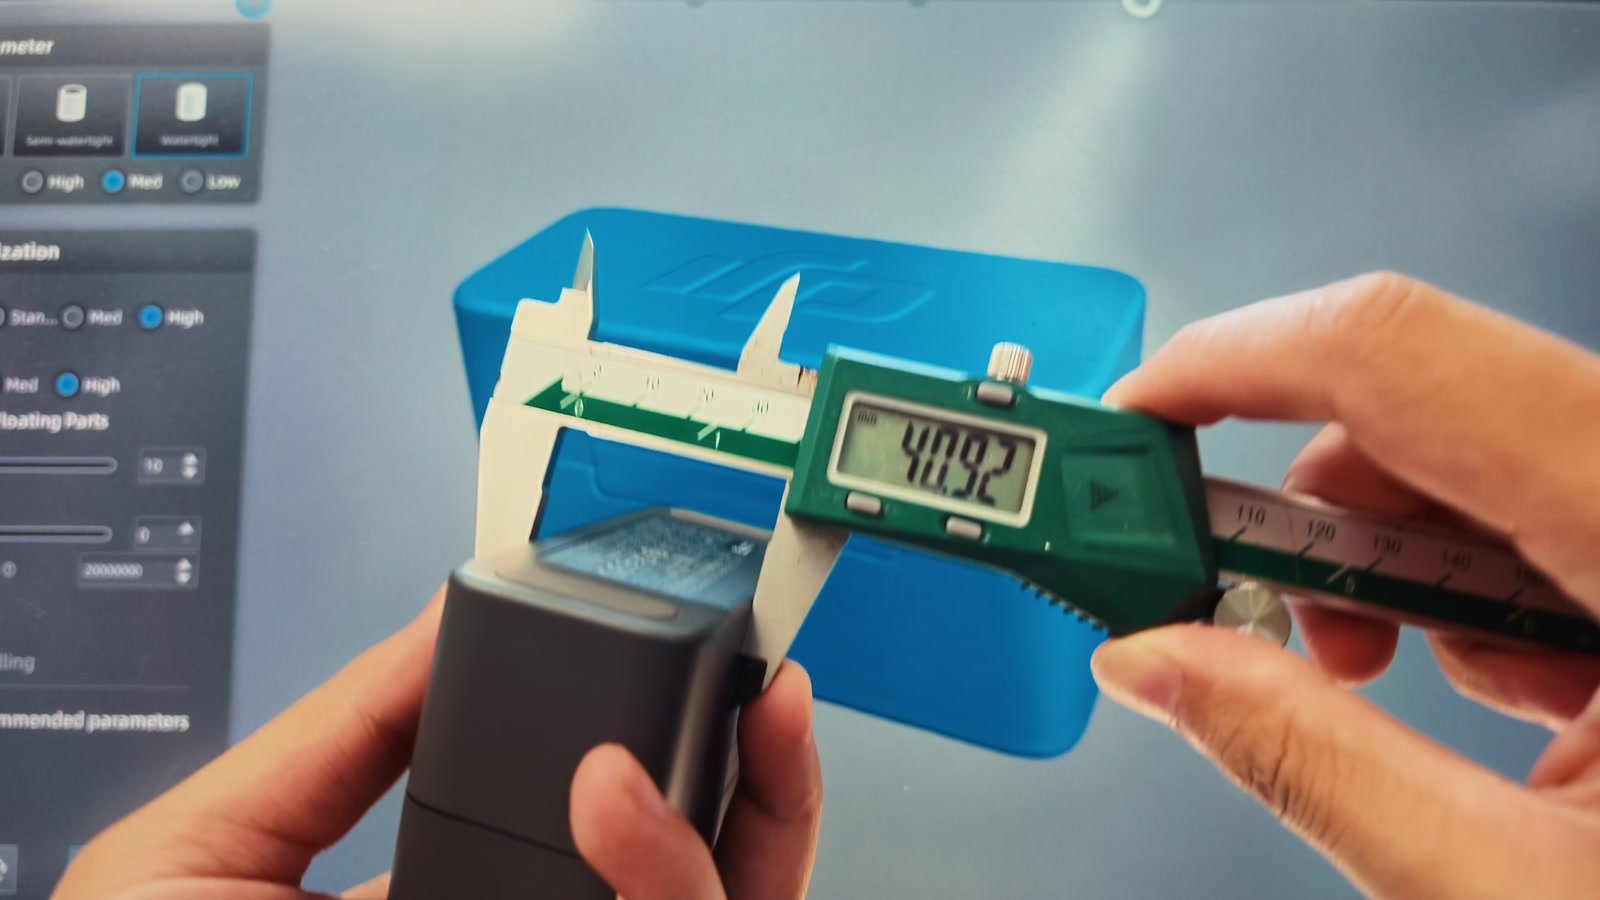
我用 Insize 0–150 mm 卡尺(分辨率 0.02 mm)和扫描文件测量了盒子的同一个尺寸:
| 测量次数 | 1 | 2 | 3 | 4 | 5 | 6 |
|---|---|---|---|---|---|---|
| 卡尺(mm) | 40.92 | 40.91 | 40.84 | 40.87 | 40.93 | — |
| 扫描文件(mm) | 40.7661 | 40.7738 | 40.8372 | 40.8775 | 40.9484 | 40.9101 |
- 卡尺平均值:40.89 mm;扫描文件平均值:40.85 mm。只差约 0.04 mm,大约是卡尺本身分辨率的两倍,这是正确度。
- 但扫描文件上的六个数值分布范围约 0.18 mm,是卡尺读数离散范围(0.09 mm)的两倍,可以初步认为精密度还不算高。
- 注意:我在不同位置测量,盒子本身有制造公差,两个面未必绝对平行,在网格上选点的位置(靠边或居中)也会影响结果。
对于收纳盒或 3D 打印配件,这样的偏差完全够用,因为 FDM 打印机本身也有约 0.1 mm 的误差。要严肃评估扫描仪,需要标准件、对应位置和规范流程,这部分我留到详细评测视频。
另外两个更难的演示
- 猫咪按摩器: 曲面多,还有会晃动的部件,需要先固定好,转台要转得很轻。
- DJI Osmo Pocket 相机: 黑色,部分反光、部分哑光。我用美纹纸遮住镜头和屏幕,从 5 个角度扫了 5 个工程再拼接。很多圆润的面相似,自动对齐容易出错,选择公共标记点手动拼接更可靠。
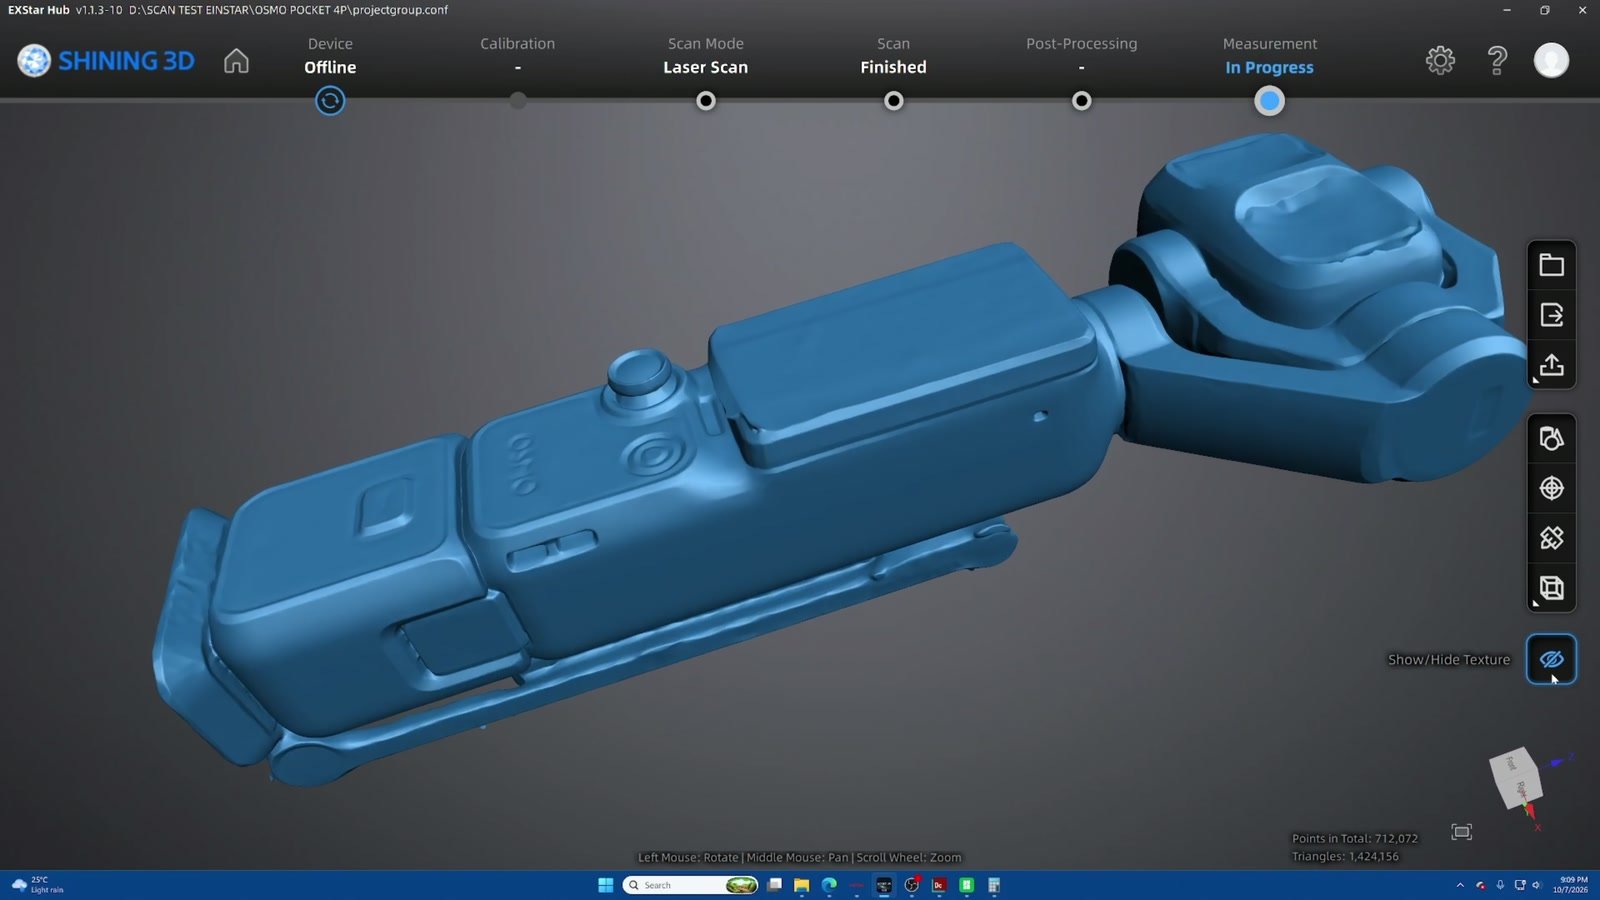
实际上不一定每次都要扫全所有角度,有时只需要一个面作为设计参考。做逆向工程或包覆整个产品的配件时,才需要扫全。
10. 有了扫描文件之后呢?
- 直接打印: 雕像、玩具、参考模型、装饰品。在 Mesh Model 步骤选 Watertight,导出 STL 或 3MF,导入切片软件,切成两半减少支撑,然后打印。
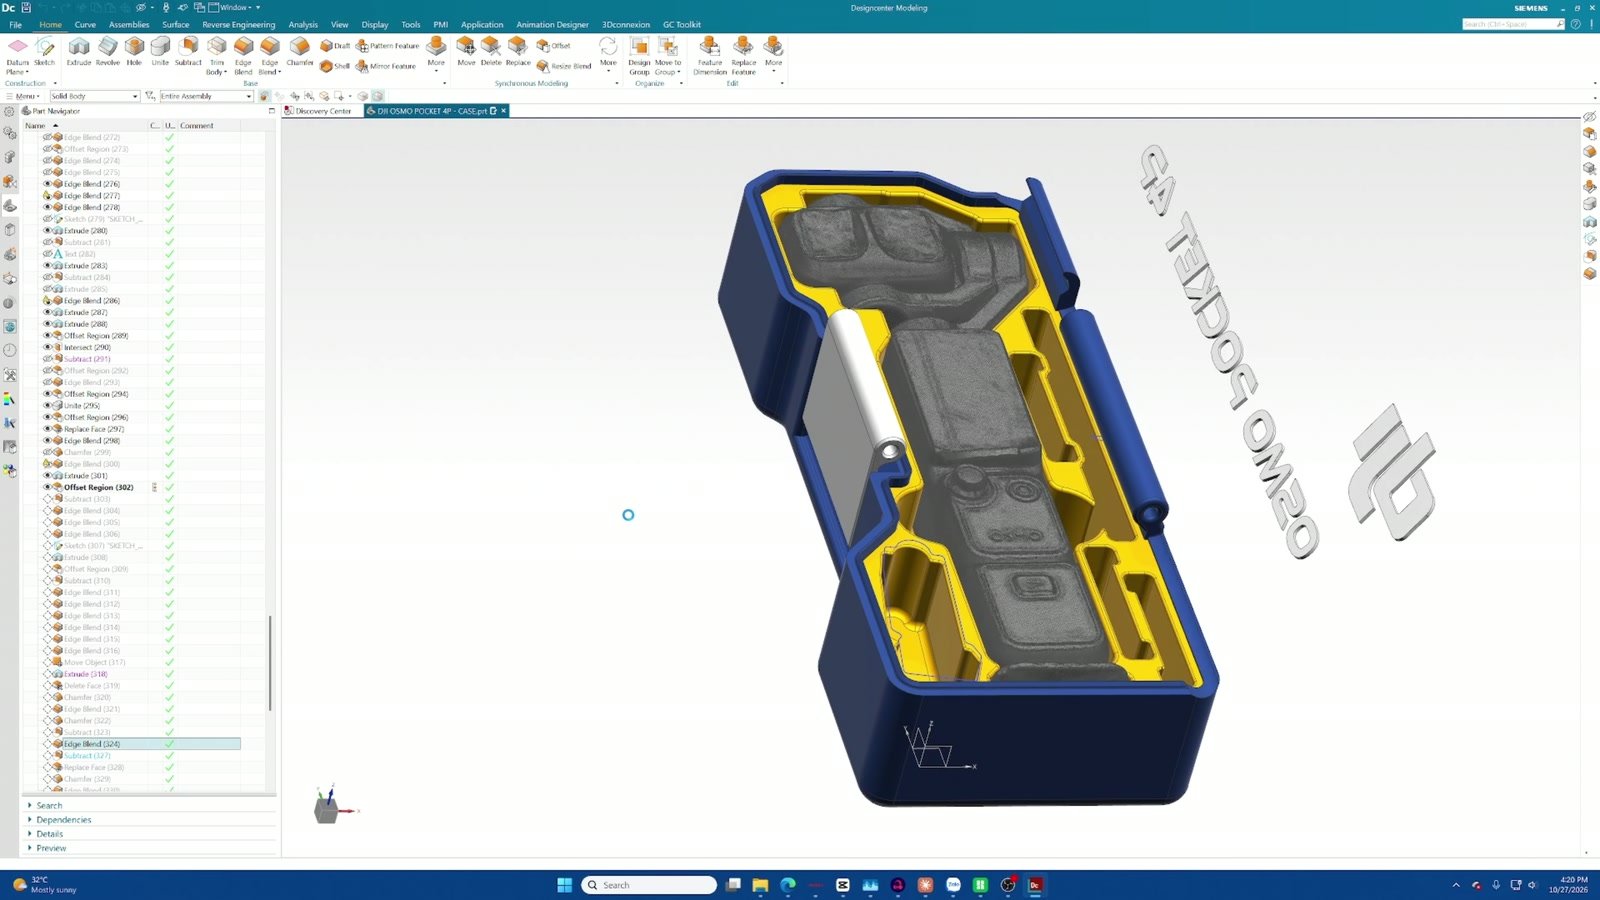
- 把网格当作"虚拟模具": 沿着物体外形设计配件、保护壳或手柄。比如我把相机的扫描文件导入设计软件,设计了一个严丝合缝的收纳盒,再打印出来使用。
- 真正的逆向工程: 把三角网格转换成带数学曲面、标准尺寸、半径和明确参数的 CAD 文件。会画图还不够,需要会分析并依照网格进行规范建模。
网格只是用来对照描绘的地图,不是可以灵活编辑的 CAD 文件。
结语
3D 扫描听起来很简单,好像拿着扫描仪绕一圈就完事了。但要得到一份好看、准确又能用的扫描数据,还需要练习、观察和积累经验。不过也没那么复杂:如今的扫描仪易用得多,价格比两三年前亲民得多,质量依然可靠。
我也才刚刚起步。如果你有多年 3D 扫描经验,欢迎在视频下方留言指正;如果你也是新手,希望这张地图能让你入门时少一些迷茫。
参考资料: Einstar 官网的 Einstar 2 参数与产品页;先临三维 EXStar Hub 文档(Project Group Settings、Scan Settings、Project Alignment);Einstar 论坛。
你觉得这篇文章怎么样?
1 人表达了心情 · 使用 Google 登录后表达心情