Nhập môn scan 3D cho người mới: khái niệm, công nghệ và cách chọn máy
Độ chính xác, độ chụm, độ phân giải, các công nghệ scan 3D, sáu câu hỏi trước khi mua máy và demo thực tế với Einstar 2: scan, ghép dữ liệu, đo đối chiếu bằng thước kẹp.
- 88 bài viết
- 00 lượt thích
- 8282 lượt xem
Kỹ sư trẻ, kẻ mộng mơ, người làm trần thông biển
Bạn đã quá mệt với việc cầm thước kẹp đo tới đo lui, rồi ngồi đập chuột cả buổi, vẽ xong trông cũng đẹp đấy, nhưng in ra lắp vào thì lại lệch? Còn gặp mấy bề mặt cong cong như con tôm, mềm mềm như cọng bún thì đo kiểu gì, kẹp làm sao?
Scan 3D có thể sao chép gần như mọi vật thể ngoài đời thực thành mô hình 3D, nhanh và khá chính xác. Nhưng khi bắt đầu tìm hiểu, bạn sẽ gặp cả rổ thuật ngữ: laser, LiDAR, photogrammetry, Gaussian splatting, point cloud, mesh, alignment, reverse engineering, rồi precision lại khác accuracy… Bài viết này là tấm bản đồ nhập môn mình tổng hợp lại: khái niệm nền tảng, các công nghệ scan, cách chọn máy, đồ nghề cần chuẩn bị và một bản scan được tạo ra như thế nào.
Minh bạch: Video được tài trợ bởi StarElite, nhà phân phối chính hãng Shining 3D tại Việt Nam. Mình nhận máy Einstar 2 miễn phí để trải nghiệm và thực hành. Nội dung không có sự can thiệp của bên nào. Trong video này mình tập trung tổng hợp kiến thức và dùng Einstar 2 để demo, chưa phải bài review chi tiết máy. Einstar 2 có giá 32 triệu đồng (chưa VAT); nhập mã TECHNIXSCAN10 để được giảm 10%.
1. Scan 3D là gì?
Scan giấy tờ thì ai cũng từng làm: bỏ tờ giấy vào, ra file ảnh hoặc PDF. Đó là scan 2D.
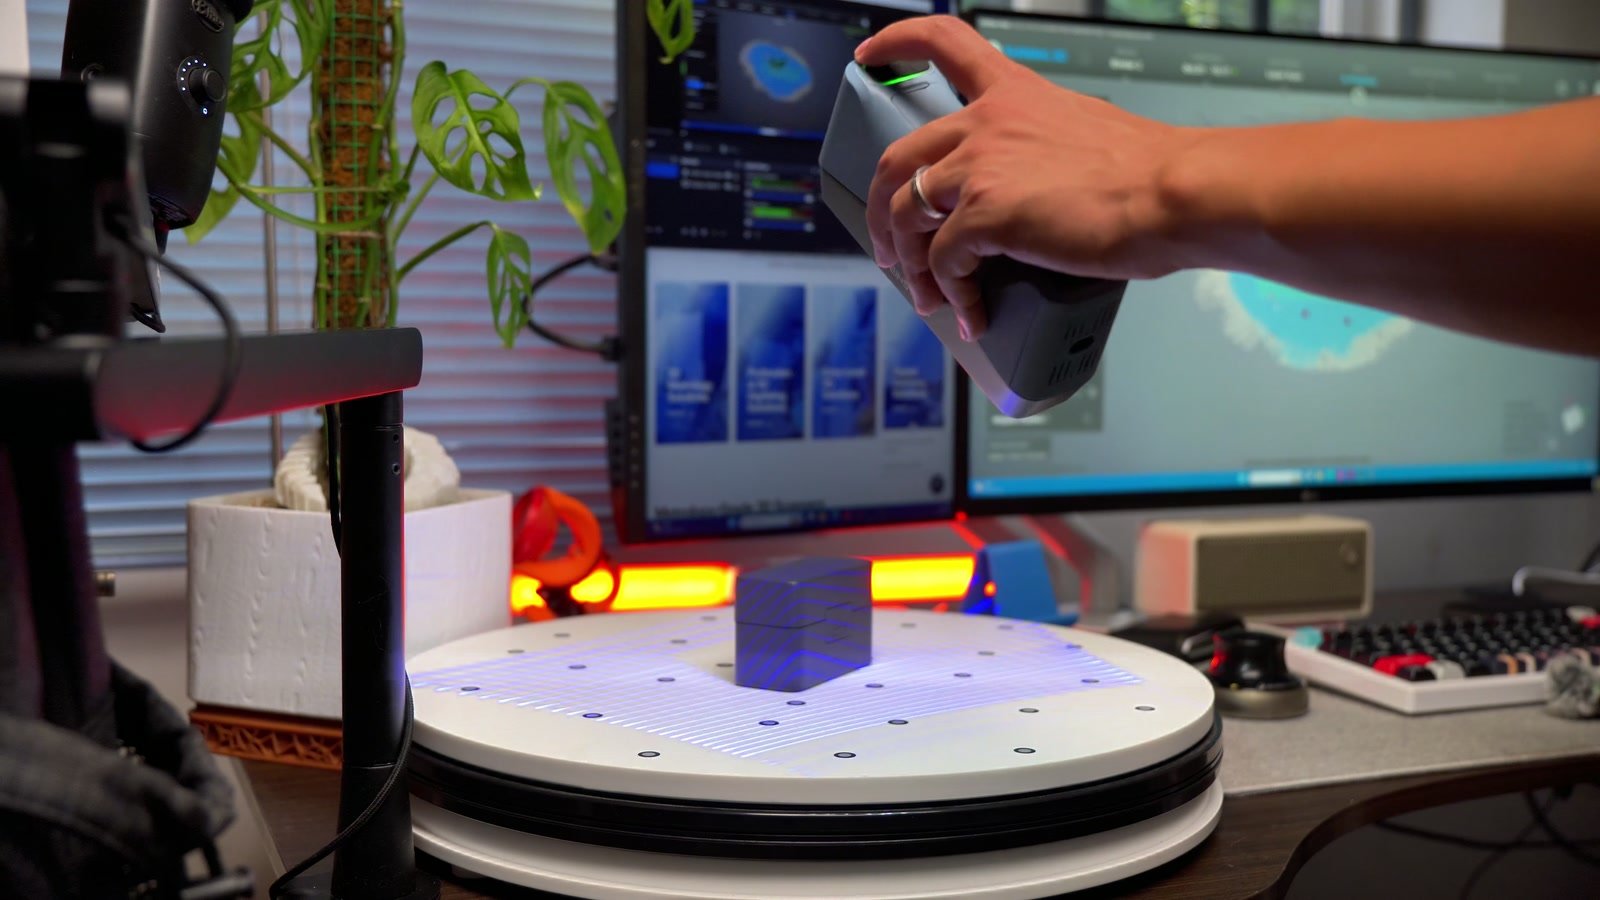
In 3D biến mô hình kỹ thuật số thành vật thể cầm nắm được. Scan 3D đi theo chiều ngược lại: biến vật thể đang nằm trước mặt bạn thành một mô hình 3D trên máy tính.
- Máy scan đo khoảng cách tới hàng triệu điểm trên bề mặt vật, tạo thành đám mây điểm (point cloud).
- Phần mềm nối các điểm đó thành lưới các tam giác li ti, gọi là mesh. Đây chính là định dạng STL quen thuộc với dân in 3D.
- Nếu máy có camera màu thì thu luôn màu sắc và texture của vật thể.
2. Ba khái niệm dễ nhầm nhất
Độ chính xác (accuracy)
Là mức bản scan lệch so với kích thước thật. Ví dụ vật rộng 200 mm, nhưng trên file scan đo được 200,05 mm.
Trong thông số máy scan, bạn còn gặp độ chính xác thể tích (volumetric accuracy), ghi kiểu 0,04 + 0,06 mm/m. Nghĩa là vật càng lớn thì sai số càng cộng dồn: scan một chiếc camera nhỏ thì lệch ít, nhưng cùng máy đó scan bức tượng cao 2 m thì có thể lệch vài milimet. Trên cùng một bản scan, độ chính xác cũng có thể khác nhau theo từng hướng, từng bộ phận.
Độ chụm (precision, repeatability)
Hay bị dịch nhầm thành "độ chính xác", nhưng trong tài liệu kỹ thuật thì đây là độ chụm, hay độ lặp lại: scan nhiều lần cùng một vật, cùng môi trường, cùng thiết bị, thì kết quả giống nhau tới mức nào.
Hình dung bốn người bắn cung, mỗi người 5 phát:
| Người bắn | Kết quả | Ý nghĩa với máy scan |
|---|---|---|
| Thứ nhất | chụm một chỗ, ngay hồng tâm | vừa chính xác vừa chụm, mục tiêu của mọi máy scan |
| Thứ hai | chụm sát nhau nhưng cả cụm lệch sang một bên | chụm nhưng không chính xác, như máy chưa hiệu chuẩn: lần nào cũng sai như nhau |
| Thứ ba | rải rác, nhưng trung bình gần hồng tâm | trung bình tạm ổn nhưng không chụm, mỗi lần ra một kiểu |
| Thứ tư | vừa tản vừa lệch | dẹp tiệm |
Một phát trúng hồng tâm chưa nói lên điều gì, có khi chỉ là ăn may. Cần đủ nhiều lần đo mới nhận xét được.
Độ phân giải (resolution, point distance)
Là khoảng cách nhỏ nhất giữa hai điểm máy thu được, tức máy bắt được chi tiết nhỏ tới đâu: hoạ tiết, gân, lỗ, chữ khắc. Nó khác với kích thước vật nhỏ nhất mà máy quét được.
Một bản scan rất mượt, nổi rõ từng nếp áo, vẫn có thể lệch vài milimet về kích thước tổng thể nếu máy chưa hiệu chuẩn tốt hoặc vật quá lớn. Đẹp chưa chắc đã đúng. Có người cần đẹp, có người cần đúng.
3. Các "trường phái" scan 3D
Cơ bản có hai nhóm: có tiếp xúc và không tiếp xúc.
Có tiếp xúc: máy đo toạ độ CMM
Máy CMM dùng đầu dò chạm vào bề mặt để lấy toạ độ XYZ từng điểm, rồi so với dung sai trên bản vẽ. Có máy đạt độ chính xác tới 0,5 µm và không phụ thuộc màu sắc hay độ bóng. Đổi lại thì rất chậm, mỗi lần chạm chỉ lấy được một điểm. Vật mềm như TPU, silicone, cao su thì dễ bị lún. Vì vậy CMM thường chỉ dùng để kiểm tra các kích thước cơ khí quan trọng.
Không tiếp xúc
Chỉ dùng ánh sáng, máy ảnh hoặc tia laser. Có bốn nhóm phổ biến:
- Photogrammetry: chụp vài chục tới vài trăm ảnh quanh vật bằng điện thoại hoặc máy ảnh, rồi đưa vào Polycam, KIRI Engine hay Meshroom để dựng mô hình. Gần như không tốn tiền, nhưng kết quả phụ thuộc nhiều vào ánh sáng, bề mặt và tay nghề chụp. Hợp khi cần in thu nhỏ một bức tượng mà không quá cần chính xác. Gaussian splatting (công bố năm 2023) tái tạo cả không gian rất chân thật nhưng không tạo bề mặt khép kín để in hay đo, hợp hơn cho game, phim ảnh.
- LiDAR trên iPhone, iPad Pro: bắn laser và đo thời gian ánh sáng quay về. Quét phòng ốc rất nhanh, sai số cỡ vài milimet tới centimet. Hữu ích cho nội thất, kiến trúc, nhưng không dùng cho chi tiết cơ khí nhỏ.
- Laser scan: có ba kiểu. Tam giác hoá (laser triangulation) chiếu vạch laser lên vật, một camera đặt lệch góc tính độ sâu; rất chi tiết ở cự ly gần, chế độ laser xanh trên máy scan cầm tay thuộc nhóm này. Time of Flight đo thời gian xung laser đi và về, tầm quét hàng trăm mét, dùng cho địa hình, công trình. Lệch pha (phase-shift) tầm ngắn hơn nhưng nhanh và dày điểm hơn, hay dùng quét nhà xưởng, đường ống. Hai kiểu sau là máy đặt chân trên mặt đất, người mới gần như chưa đụng tới.
- Ánh sáng cấu trúc: chiếu mẫu lưới, sọc hoặc chấm lên vật rồi xem mẫu đó biến dạng thế nào để tính hình dạng. Quét nhanh, hợp vật cỡ vừa tới người; máy scan răng trong nha khoa cũng dùng công nghệ này. Trên máy Shining 3D, chế độ ánh sáng cấu trúc hồng ngoại gọi là IR Rapid: không thấy tia sáng và an toàn cho mắt khi quét người.
4. Sáu câu hỏi trước khi mua máy scan
- Scan để làm gì? Chi tiết lắp ghép cơ khí, phụ kiện lắp khít, đo kiểm thì soi độ chính xác và độ chụm. Scan tượng, đồ thủ công, asset game thì độ phân giải và camera màu mới quyết định.
- Vật to hay nhỏ? Xem kích thước vật nhỏ nhất máy quét được, khoảng cách làm việc và vùng quét mỗi lần. Máy quét ốc vít ngon chưa chắc đã quét nổi cái cửa xe.
- Vật làm bằng gì? Đồ đen, bóng, kim loại thì laser xanh xử lý tốt hơn. Quét người, thú cưng thì cần hồng ngoại hoặc ánh sáng an toàn cho mắt, và phải quét nhanh. Đồ trong suốt thì máy nào cũng phải xịt phủ mờ.
- Cầm tay hay để bàn? Máy cầm tay linh hoạt, đem đi đâu cũng quét được. Máy để bàn có bàn xoay tự động thì hợp vật nhỏ, quét nhiều món giống nhau. Với người làm in 3D, mình nghĩ máy cầm tay đa dụng hơn.
- Đọc thông số cho đúng. Độ phân giải 0,05 mm không có nghĩa là chính xác 0,05 mm. Độ chính xác thể tích thì xem cả phần cộng thêm theo mét. Hãng không công bố độ chính xác thì xin quét thử vật của chính bạn rồi tự đo. Làm dịch vụ đo kiểm cho nhà máy thì cần máy có chứng nhận hiệu chuẩn theo tiêu chuẩn, ví dụ VDI/VDE 2634.
- Tính đủ ngân sách thật. Ngoài giá máy còn có máy tính đủ mạnh (nhiều khi đắt ngang máy scan), marker, bình xịt, bàn xoay, phần mềm thiết kế ngược, và hậu mãi: bảo hành tại Việt Nam, hỗ trợ kỹ thuật, nơi hiệu chuẩn lại.
| Nhu cầu | Công nghệ phù hợp | Chi phí tham khảo |
|---|---|---|
| Thử cho biết, scan đồ trang trí đơn giản | Photogrammetry trên điện thoại | gần như 0 đồng |
| Đo phòng, lấy hiện trạng nội thất | LiDAR trên iPhone hoặc iPad Pro | giá của thiết bị |
| Chi tiết in 3D, phụ kiện, thiết kế ngược cơ bản | Máy cầm tay laser xanh kết hợp hồng ngoại | khoảng 20–50 triệu đồng |
| Quét người, tượng, đồ nội thất | Ánh sáng cấu trúc hoặc hồng ngoại, có camera màu | khoảng 20–50 triệu đồng |
| Đo lường, kiểm định, dịch vụ cho nhà máy | Máy laser cấp đo lường có chứng nhận, hoặc CMM | vài trăm triệu trở lên |
| Công trình, địa hình, nhà xưởng lớn | Máy quét laser mặt đất ToF hoặc lệch pha | vài trăm triệu tới vài tỉ |
Tóm lại: một chiếc máy trong tầm 20–50 triệu đồng đã đủ cho phần lớn công việc in 3D. Cần đo lường, kiểm định thì phải đầu tư nhiều hơn hẳn. Còn máy dưới 20 triệu thì mình chưa có nhiều niềm tin.
5. Einstar 2: chiếc máy mình dùng để demo
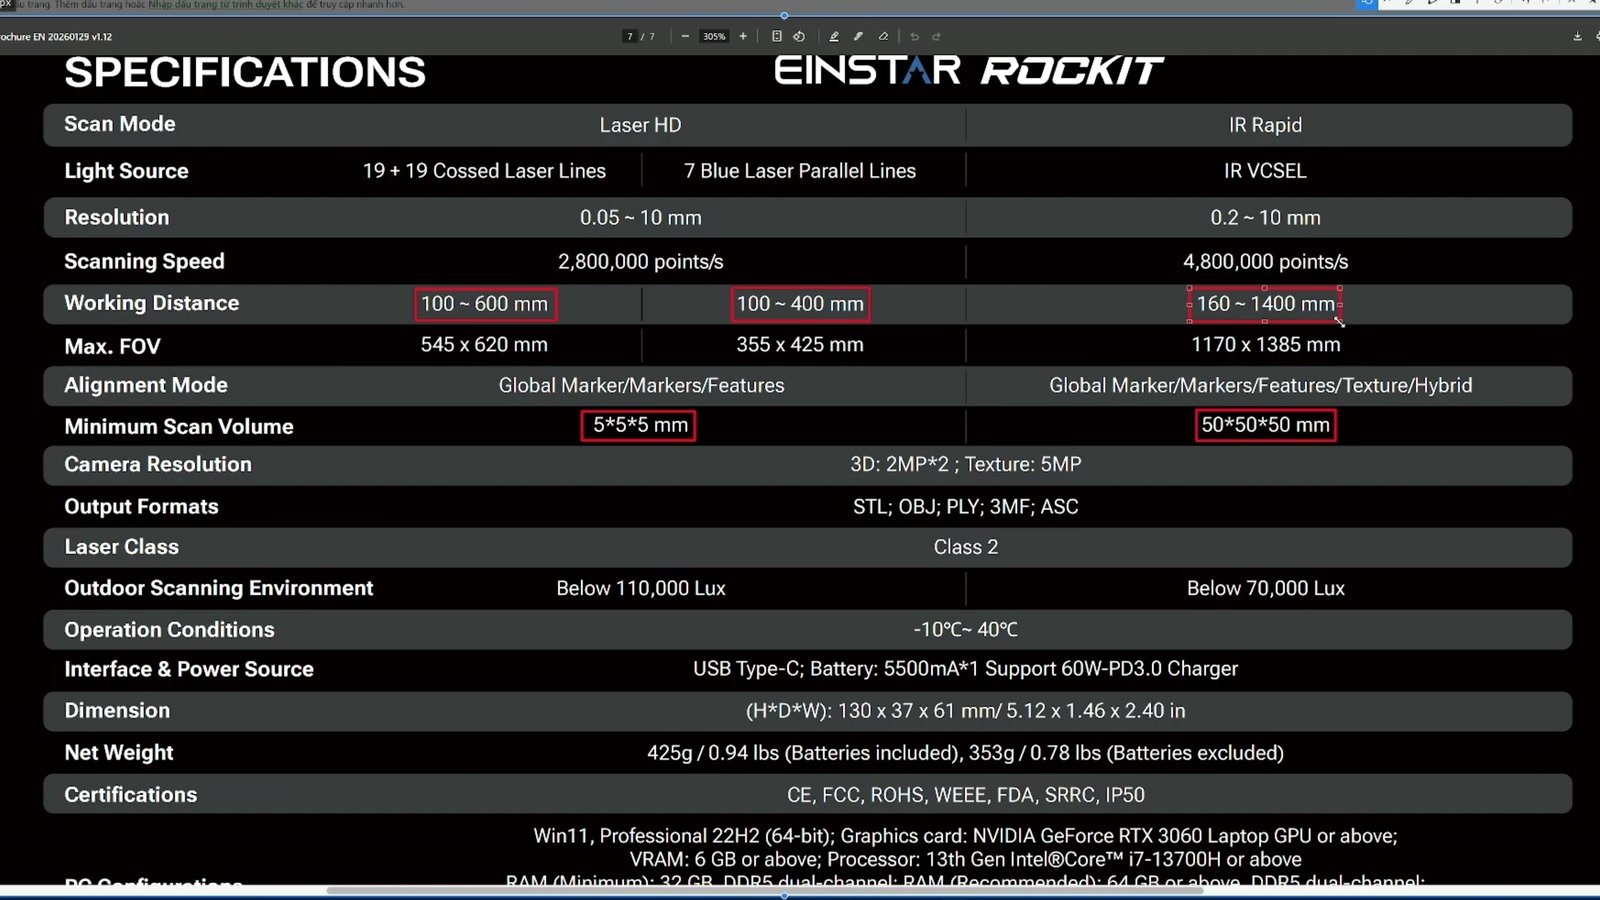
Einstar 2 của Shining 3D là máy "prosumer": nhỏ gọn, dễ dùng cho cá nhân nhưng hiệu năng tiệm cận thiết bị chuyên nghiệp. Áp sáu câu hỏi ở trên thì đây là máy cầm tay, có cả laser xanh lẫn hồng ngoại, trong tầm giá của người làm in 3D.
| Hạng mục | Laser HD | IR Rapid |
|---|---|---|
| Công nghệ | 17 vạch laser xanh song song, tam giác hoá | hồng ngoại VCSEL, ánh sáng cấu trúc |
| Vật phù hợp | nhỏ tới khoảng 1 cm, chi tiết cơ khí, đồ kim loại, đồ bóng | từ khoảng 5 cm, đồ nội thất, quét người |
| Độ phân giải | từ 0,05 mm | — |
| Tốc độ | tới 2,5 triệu điểm/giây | tới 4,8 triệu điểm/giây |
| Căn chỉnh | bằng marker | hình học, texture, hybrid hoặc marker |
| Khoảng cách quét | — | xa tới 1,4 m |
- Nặng 420 g kể cả pin, chạy không dây, hãng ghi pin dùng tới 3 giờ.
- Quét được ngoài trời nắng, xuất STL, OBJ, PLY, 3MF.
- Một điểm cần nói thẳng: trên trang thông số, mình không thấy hãng công bố con số độ chính xác cho Einstar 2. Vì vậy ở phần demo mình tự đo để các bạn tham khảo.
6. Chuẩn bị: đập hộp, máy tính và đồ nghề
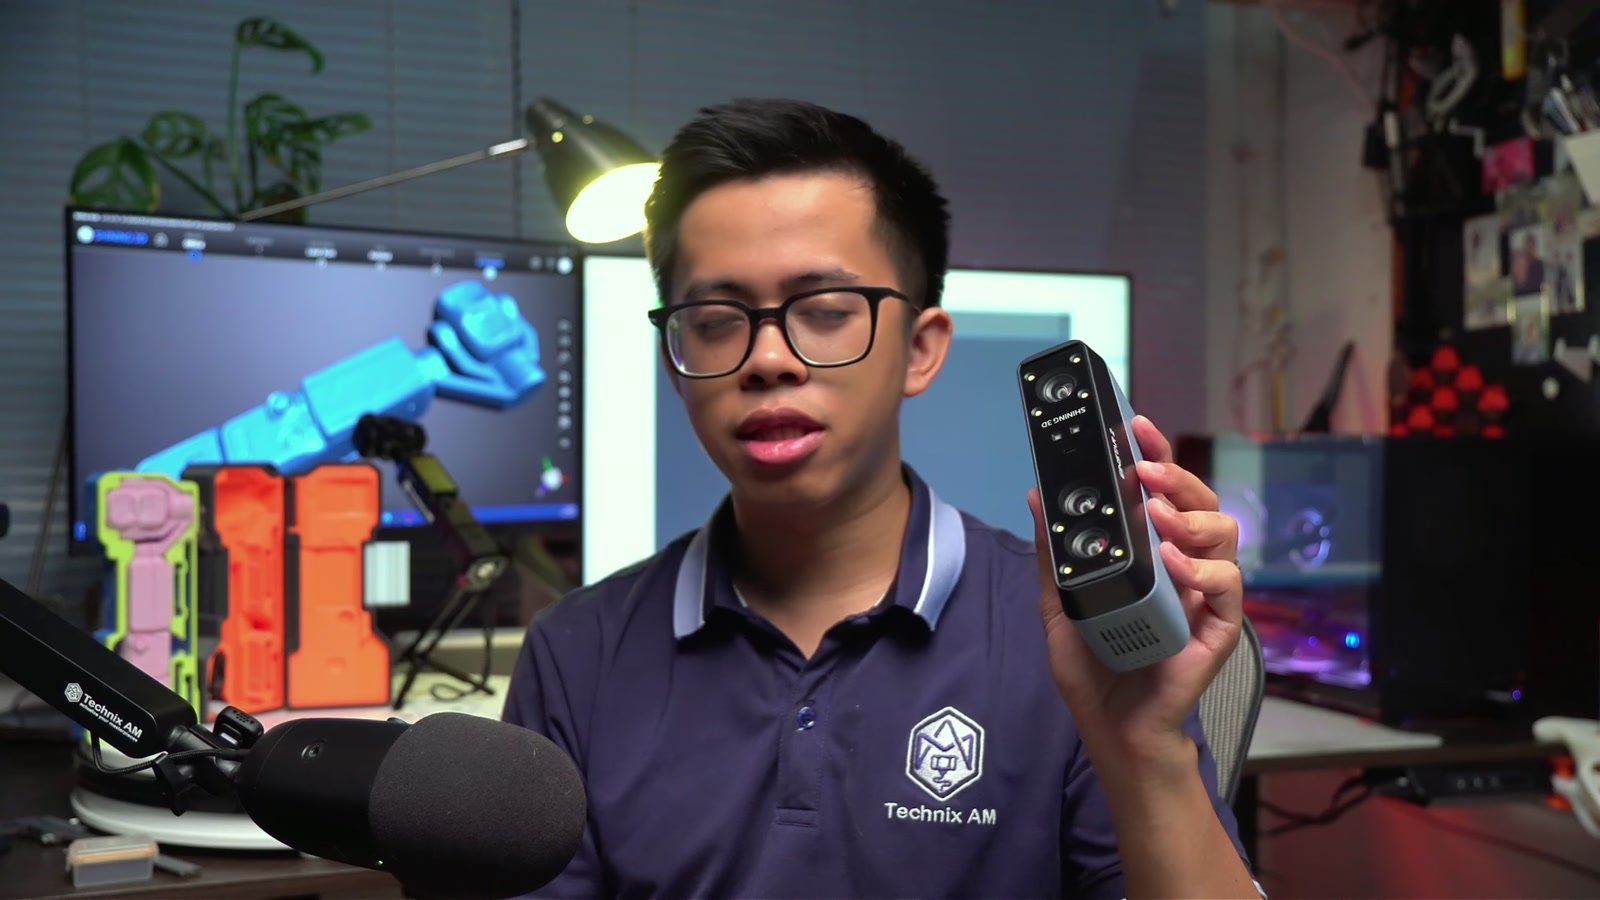
Trong vali có máy scan, tấm bảng hiệu chuẩn kèm giá đỡ, đế sạc, pin 5.500 mAh, cáp USB-C dài để hiệu chuẩn và hai bịch marker cỡ 3 mm, 6 mm. Tấm bảng hiệu chuẩn nhớ giữ kỹ, rơi vỡ là khổ. Việc đầu tiên là sạc đầy pin.
An toàn: Laser HD là laser Class 2, công suất thấp, phản xạ chớp mắt thường đủ bảo vệ, nhưng đừng bao giờ cố nhìn thẳng vào ô chiếu laser. Nếu quay phim, đừng để tia laser chiếu thẳng vào ống kính vì có thể làm chết điểm ảnh trên cảm biến.
Máy tính: hãng đề xuất Windows 11, card từ RTX 3060 Laptop, RAM tối thiểu 32 GB (khuyên dùng 64 GB), CPU từ i7 thế hệ 13; máy Mac tối thiểu MacBook Pro M1 16 GB RAM. Thực tế cấu hình càng cao càng mượt: mình thử laptop ThinkPad i9 thế hệ 11, RTX 3080 Laptop, 64 GB RAM mà quét vẫn khá lag; qua PC i7 thế hệ 13, RTX 5080, 32 GB RAM thì mượt hẳn. Dùng laptop thì nên chọn card rời từ RTX 4060 trở lên. Phần mềm cần cài là EXStar Hub (phải có chữ Hub mới chạy được với Einstar 2).
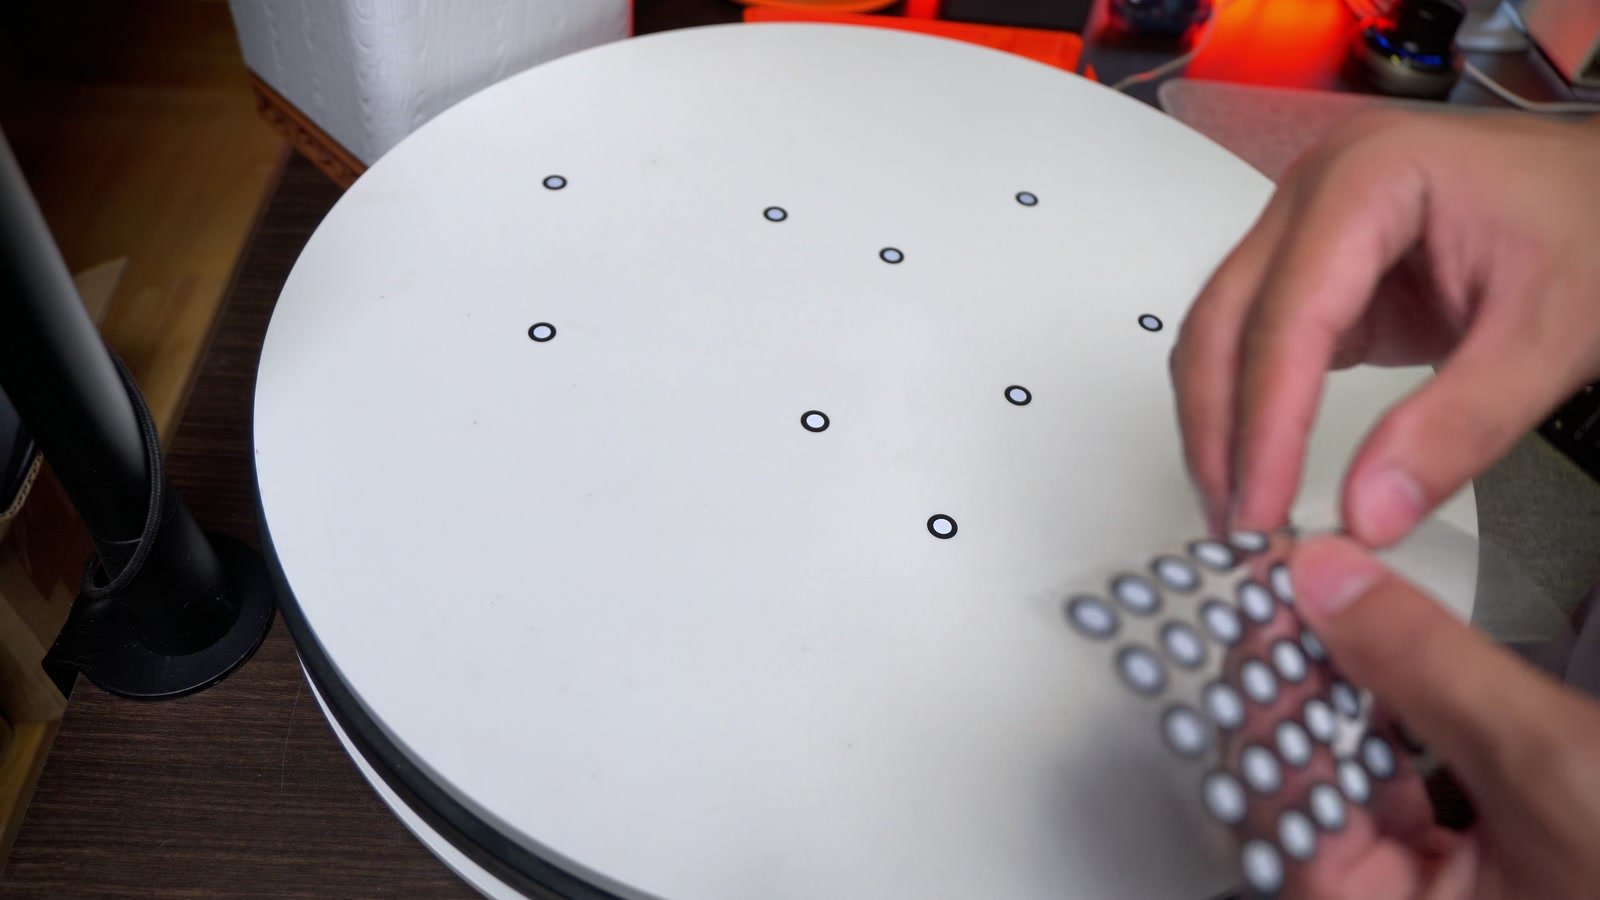
Marker và bàn xoay: quét bằng Laser HD thì cần dán marker. Mình dán marker lên một bàn xoay, quét xong món này thì đặt món khác lên quét tiếp. Vật lắc lư được thì cố định bằng keo hai mặt hoặc keo nến, và xoay bàn thật nhẹ, vì vật xê dịch so với marker là bản scan bị bóng mờ ngay.
Bình xịt phủ mờ: đồ quá bóng thì xịt vẫn nhanh và chuẩn hơn; đồ trong suốt thì bắt buộc xịt. Xịt ở chỗ thoáng, tránh lửa, đừng hít vào.
Thước kẹp: để đối chiếu kết quả, đo vài chỗ trên vật thật rồi đo lại trên file. Nên dùng thước điện tử đáng tin; cây mình hay dùng là Insize, săn sale khoảng 600 nghìn đồng.
7. Kết nối và hiệu chuẩn
Lắp pin, giữ nút ở giữa khoảng 5 giây để mở máy. Đèn dưới xanh lá là có nguồn, chuyển vàng là pin yếu; đèn trên xanh dương nhấp nháy là chưa kết nối với máy tính.
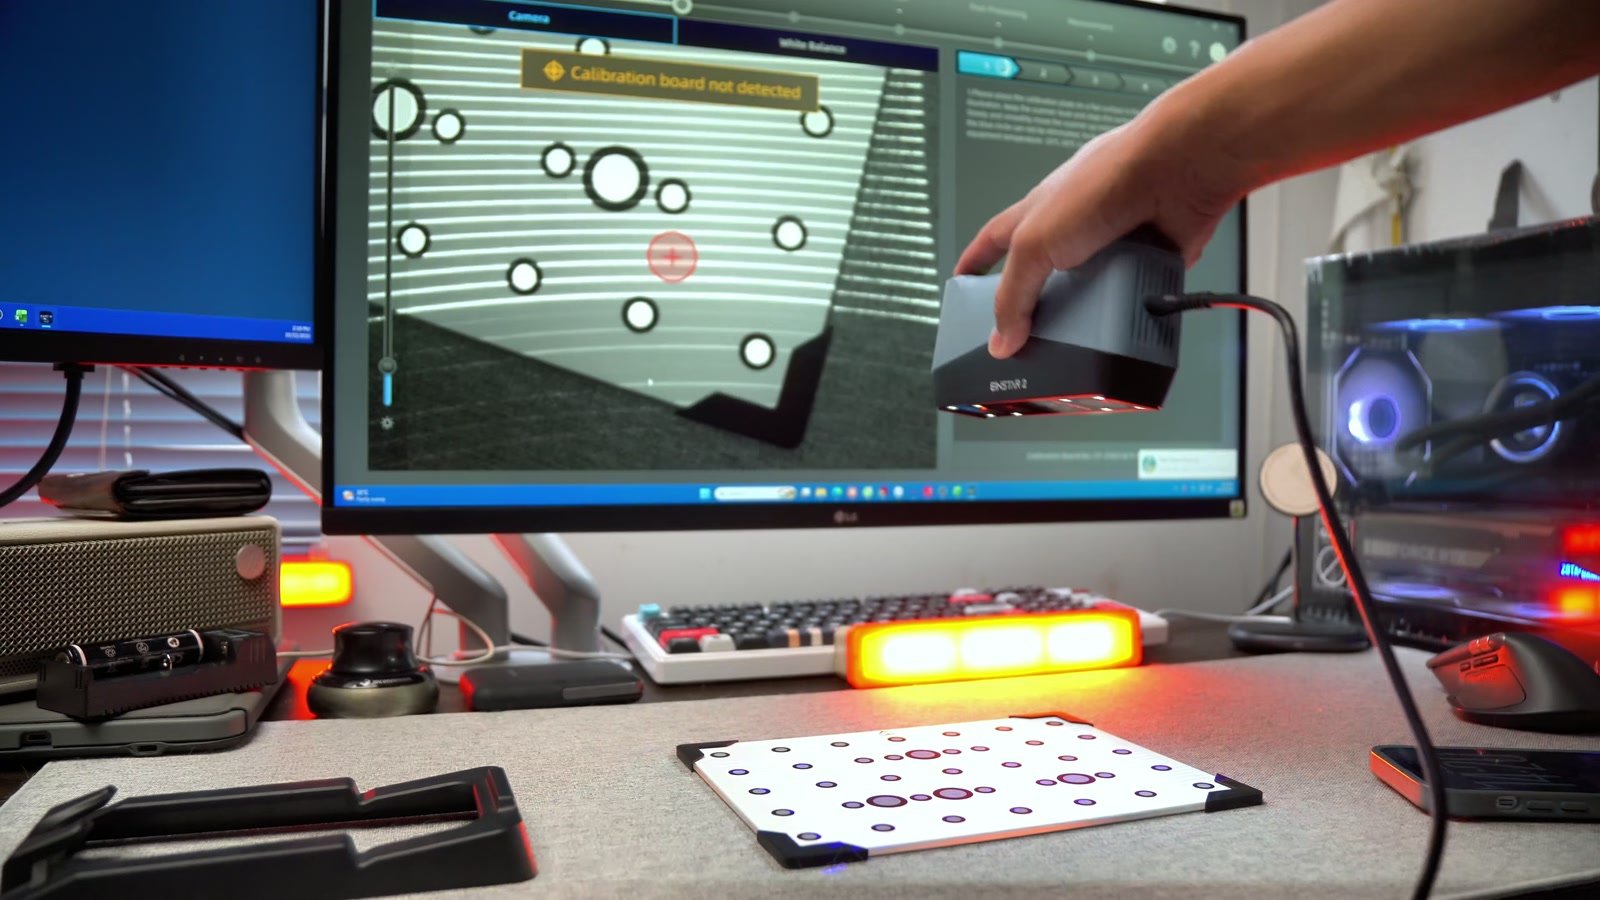
Lần đầu dùng bắt buộc phải hiệu chuẩn, sau đó phần mềm sẽ nhắc hiệu chuẩn lại theo chu kỳ. Kinh nghiệm của mình: cứ thấy nghi nghi là hiệu chuẩn lại. Nhớ người bắn cung thứ hai không? Máy chưa hiệu chuẩn chính là cái máy chụm mà lệch đó.
Với Einstar 2, phải cắm cáp để hiệu chuẩn. Mở EXStar Hub, đặt tấm bảng hiệu chuẩn và làm theo hướng dẫn trên màn hình, đổi góc và tư thế cầm máy theo hình minh hoạ. Lần đầu mình lóng ngóng gần 30 phút mới xong; để ý hình minh hoạ cho khớp thì nhanh hơn nhiều.
8. Alignment: ghép dữ liệu sao cho khớp
Alignment là căn chỉnh, ghép nối, cũng là chỗ người mới hay vấp nhất. Máy không chụp cả vật trong một lần mà chụp từng mảnh nhỏ liên tục, nên phải biết mảnh sau nằm ở đâu so với mảnh trước. Có hai tầng ghép.
Tầng 1: căn chỉnh trong lúc quét
Chọn ngay khi tạo project, mỗi chế độ quét có lựa chọn riêng:
- Laser HD: Markers Alignment (dán marker lên hoặc quanh vật, máy nhìn các chấm để định vị) là cách thường dùng. Global Markers quét riêng một lượt toàn bộ marker trước để tạo khung toạ độ, rồi mới quét bề mặt; dành cho vật lớn, ít đặc điểm hình học và cần độ chính xác cao, vì sai số không cộng dồn qua từng mảnh. Máy nhận marker cỡ 3, 6 và 12 mm.
- IR Rapid: quét người thì căn theo hình học (feature), theo texture, hoặc cả hai. Quét vật thì có Hybrid (kết hợp hình học, marker và texture) hoặc Global Markers. Hybrid chỉ cần dán marker ở những vùng phẳng lì thiếu hình khối. Bật căn theo texture thì tốc độ khung hình giảm, nên chỉ bật khi cần.
Hai cái bẫy nhỏ theo tài liệu của hãng: pin dưới 30% thì không dùng được các chế độ marker; và ở chế độ IR, độ phân giải chọn lúc tạo project group là cố định, không đổi được nữa.
Mẹo dán marker: dán rải rác, ngẫu nhiên, đừng xếp thành hàng thẳng hay cụm đều đặn vì phần mềm dễ nhận nhầm. Mỗi khung hình máy nhìn thấy nên có ít nhất vài marker. Vật trơn láng mà không muốn dán marker lên thì đặt thêm vài món đồ có hình khối lộn xộn xung quanh, hoặc vẽ vài đường bằng bút xoá được rồi căn theo texture.
Tầng 2: ghép các project với nhau
Vật nào cũng có mặt bị che, ví dụ mặt đáy úp xuống bàn. Vì vậy mình quét mặt trên một project, lật lại quét mặt dưới một project khác, rồi ghép lại (nhớ tạo đám mây điểm cho từng project trước). EXStar Hub có ba cách:
- Auto Feature Alignment: phần mềm tự tìm hình khối giống nhau để ghép. Nhanh nhất, hợp vật nhiều góc cạnh.
- Manual Feature Alignment: auto ghép trật thì làm tay. Giữ Shift, chọn ít nhất 3 điểm chung trên mỗi project (không thẳng hàng), rồi bấm Apply.
- By Manual Markers: giống trên nhưng chọn ít nhất 3 marker chung; marker là chấm tròn rõ ràng nên dễ chọn trúng hơn.
Ba điểm chọn tay chỉ để đặt sơ bộ hai project vào gần đúng chỗ; phần mềm sẽ tự tinh chỉnh dựa trên vùng chồng lấn. Vì vậy khi quét hai mặt, nhớ chừa một vùng chồng lên nhau đủ rộng và có hình khối rõ ràng. Vật tròn xoe, đối xứng hoặc nhiều chi tiết lặp lại thì dễ ghép lệch, nên dán marker hoặc ghép tay cho chắc.
9. Demo: scan hộp DJI Mic mini và kiểm tra kích thước
Mình chọn Laser scan, căn chỉnh bằng marker trên bàn xoay, độ phân giải 0,2 mm (với chiếc hộp này là quá đẹp rồi). Quét mặt trên, xoá phần thừa và mặt bàn xoay, tạo đám mây điểm; tạo project mới, lật hộp quét mặt dưới; rồi dùng Auto Feature Alignment. Hộp có cạnh, có góc rõ ràng nên ghép một phát ăn ngay. Cuối cùng bấm Mesh Model: chọn Watertight để phần mềm tự lấp kín lỗ, hoặc Unwatertight để giữ bề mặt hở và tự xử lý sau.
Một điểm trừ nhỏ của phần mềm: bảng hướng dẫn hiện lên lúc đầu mình tìm mãi không thấy nút đóng. Tick vào Do not prompt again rồi đóng cho đỡ phiền. Ngoài ra EXStar Hub chỉ lưu vào thư mục trên máy, không lưu thẳng lên cloud.
Đối chiếu bằng thước kẹp
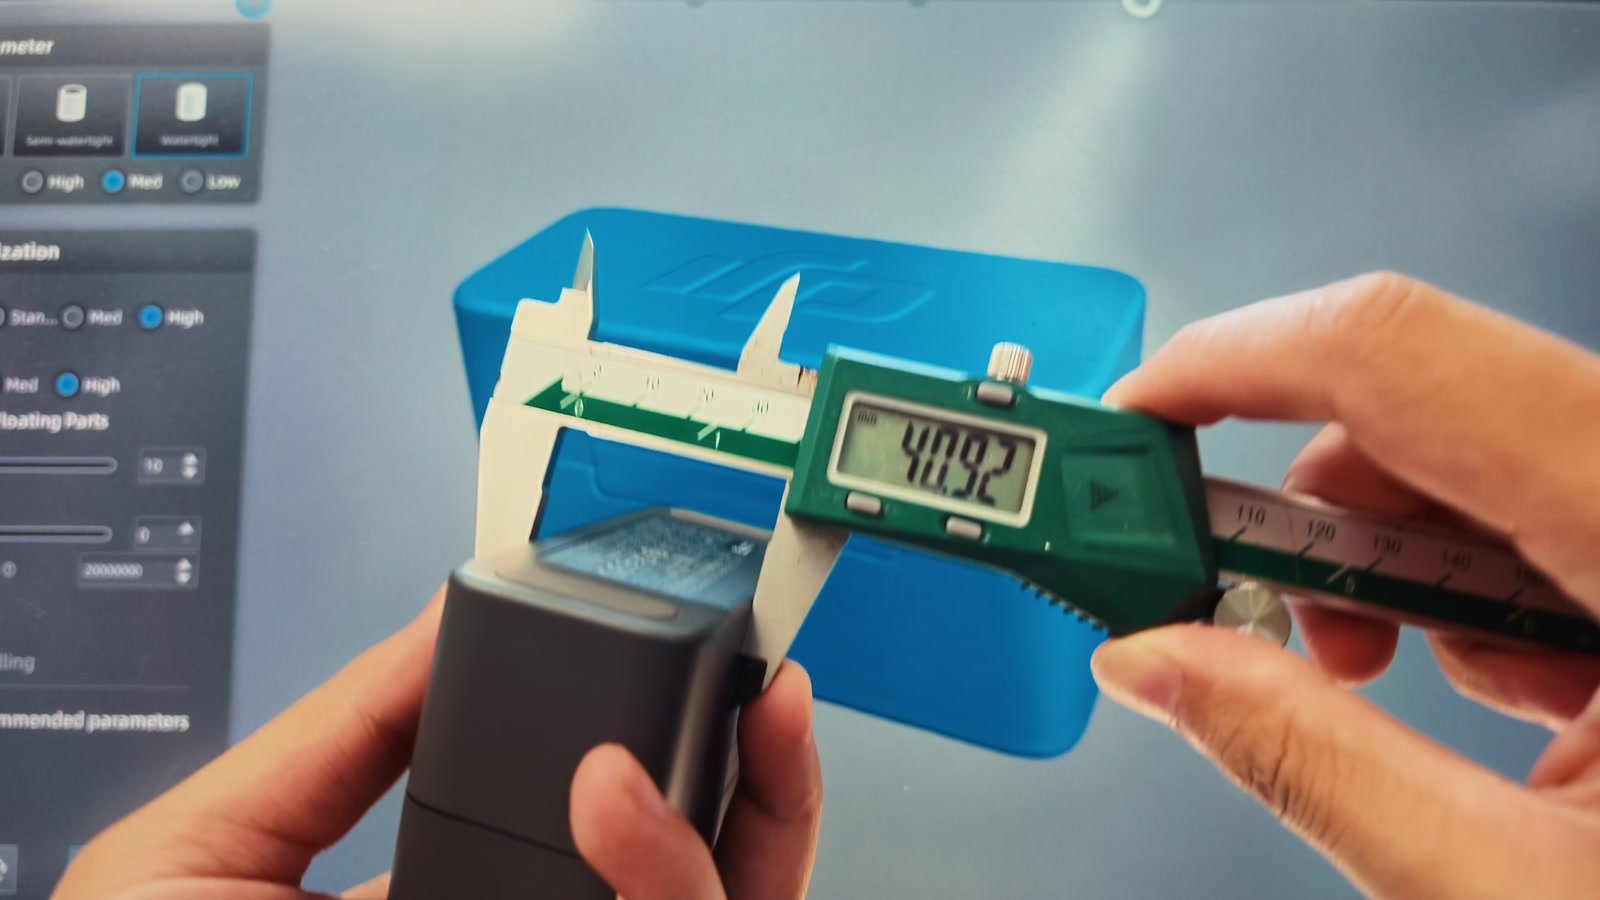
Mình đo cùng một kích thước của hộp bằng thước kẹp Insize 0–150 mm (độ phân giải 0,02 mm) và trên file scan:
| Lần đo | 1 | 2 | 3 | 4 | 5 | 6 |
|---|---|---|---|---|---|---|
| Thước kẹp (mm) | 40,92 | 40,91 | 40,84 | 40,87 | 40,93 | — |
| File scan (mm) | 40,7661 | 40,7738 | 40,8372 | 40,8775 | 40,9484 | 40,9101 |
- Trung bình thước kẹp: 40,89 mm. Trung bình file scan: 40,85 mm. Chỉ lệch khoảng 0,04 mm, cỡ gấp đôi sai số của chính cây thước. Đó là độ đúng.
- Nhưng sáu số đo trên file trải rộng khoảng 0,18 mm, gấp đôi độ chênh giữa các lần đo bằng thước (0,09 mm). Tạm nhận xét là độ chụm chưa cao.
- Lưu ý: mình đo ở nhiều vị trí khác nhau, bản thân chiếc hộp đã có sai số sản xuất, hai mặt chưa chắc song song tuyệt đối, và cách chọn điểm đo trên lưới (sát mép hay giữa mặt) cũng làm kết quả khác đi.
Với hộp đựng hay phụ kiện in 3D, sai lệch cỡ này là dùng tốt, vì máy in FDM cũng có sai số khoảng 0,1 mm. Muốn đánh giá máy scan nghiêm túc thì phải đo trên mẫu chuẩn, đúng vị trí tương ứng và có quy trình. Phần đó mình để dành cho video review chi tiết.
Thêm hai demo khó hơn
- Máy mát xa mèo: mặt cong, có bộ phận rung lắc được, nên phải cố định lại và xoay bàn thật nhẹ.
- Camera DJI Osmo Pocket: màu đen, chỗ bóng chỗ nhám. Mình dán băng keo giấy che ống kính và màn hình, quét 5 project cho 5 góc rồi ghép lại. Nhiều mặt bo tròn giống nhau nên ghép tự động dễ trật; chọn marker chung để ghép tay thì chắc hơn.
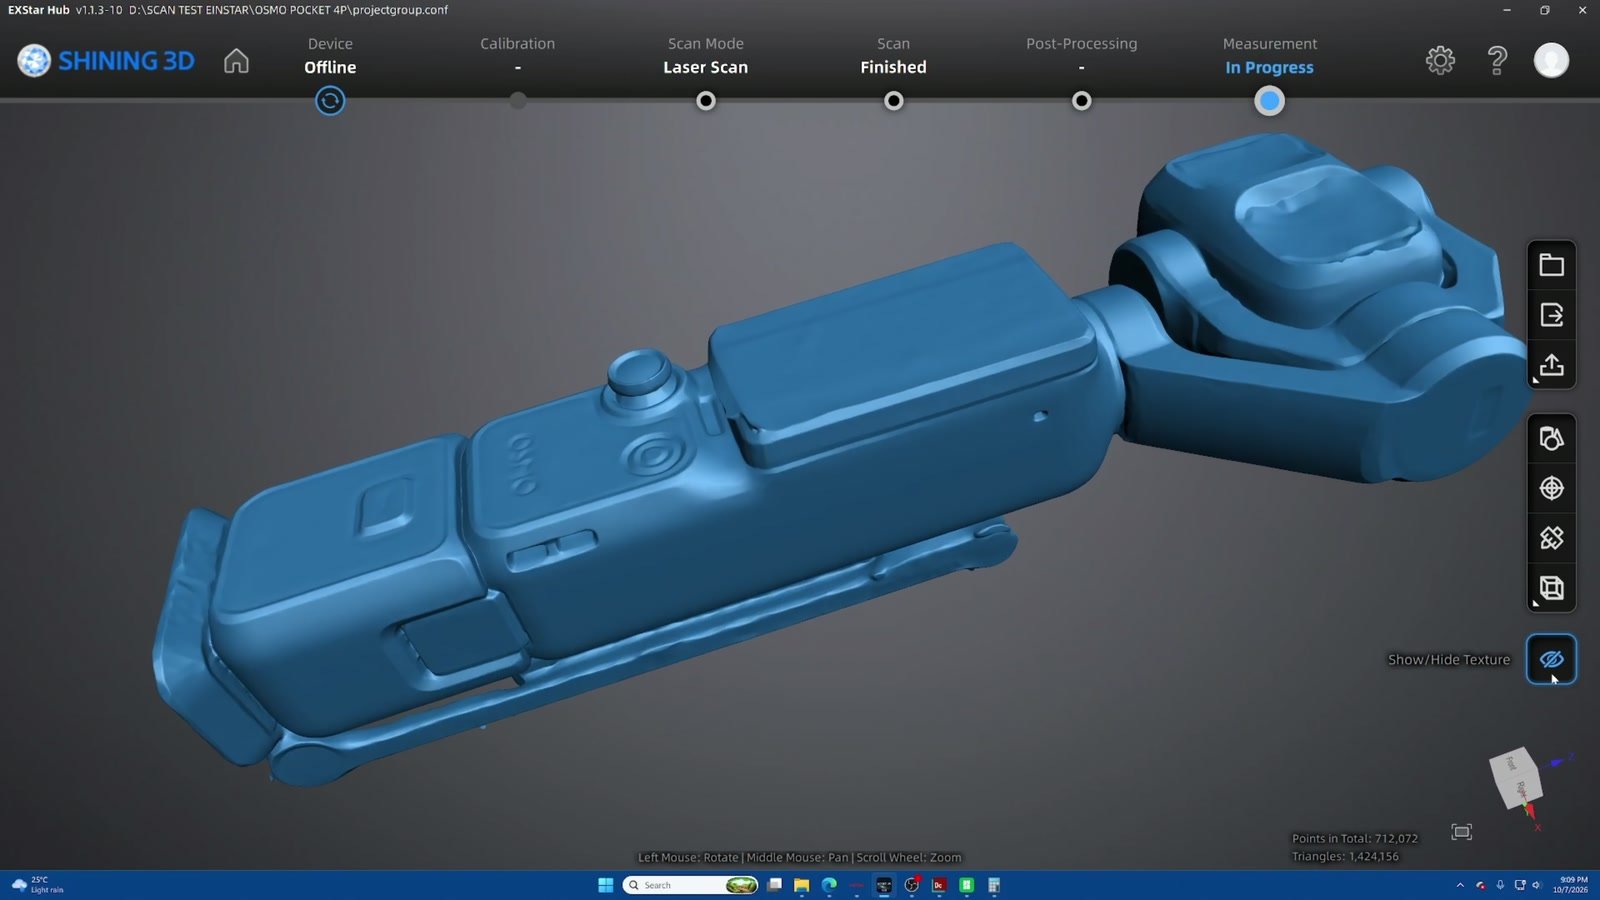
Thực tế không phải lúc nào cũng cần quét đủ mọi góc. Đôi khi chỉ cần một mặt để tham chiếu khi thiết kế. Làm thiết kế ngược hay phụ kiện bao trọn sản phẩm thì mới nên quét đủ.
10. Có file scan rồi thì sao?
- In trực tiếp: tượng, đồ chơi, mô hình tham khảo, đồ trang trí. Chọn Watertight ở bước Mesh Model, xuất STL hoặc 3MF, đưa vào slicer, cắt đôi cho đỡ support rồi in.
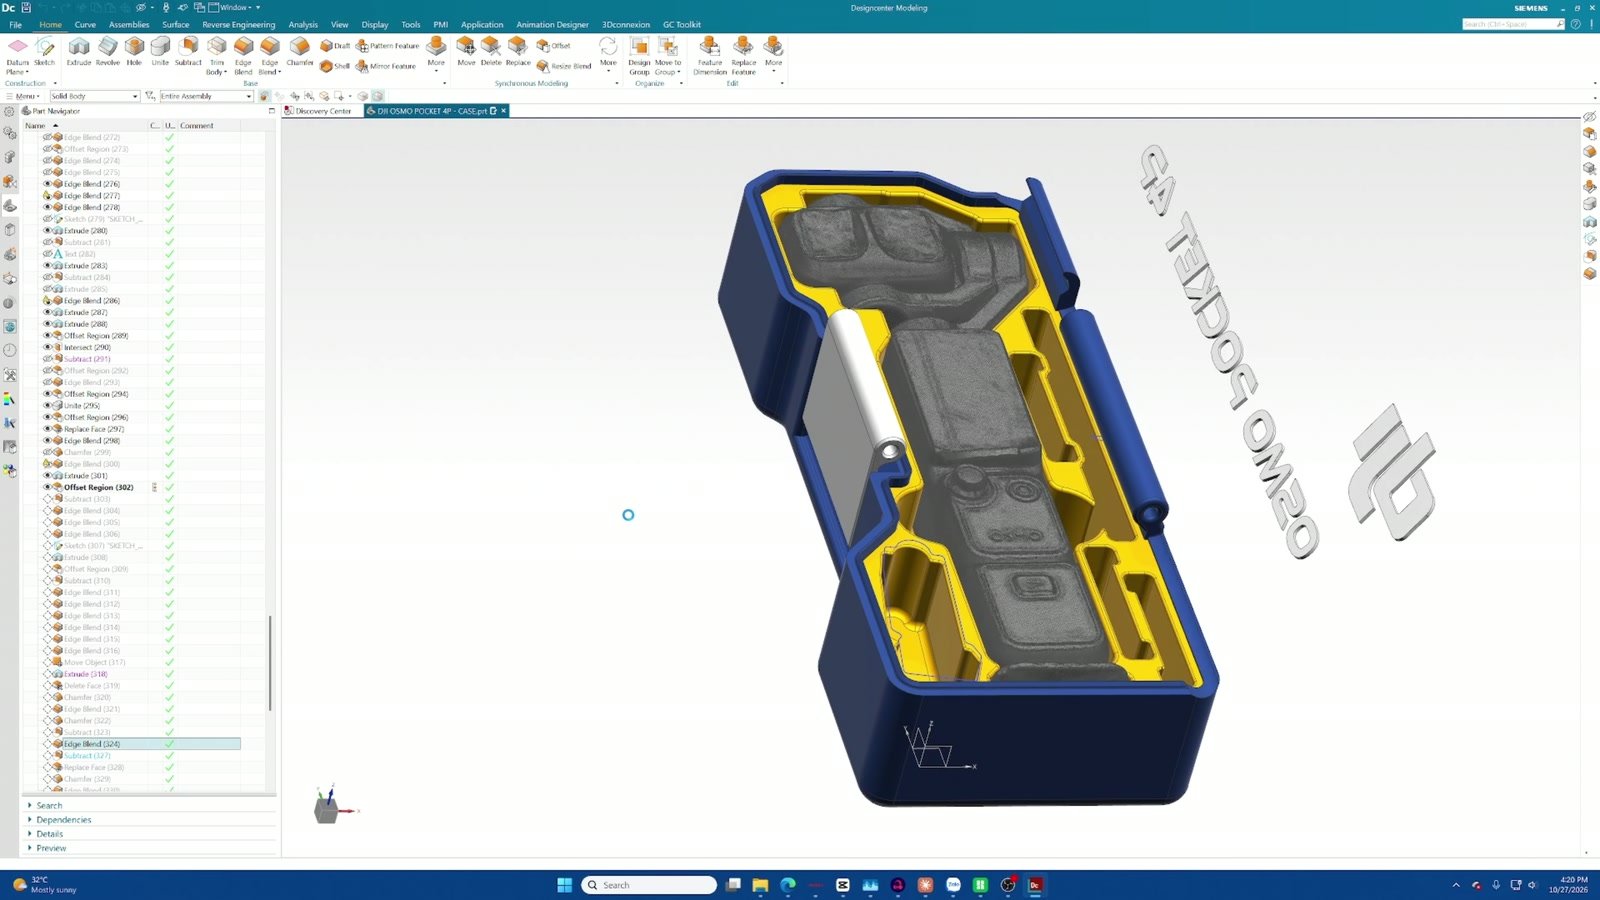
- Dùng mesh làm "khuôn mẫu ảo": thiết kế phụ kiện, vỏ bảo vệ, tay cầm bám theo hình dạng vật. Ví dụ mình đưa file scan chiếc camera vào phần mềm thiết kế để vẽ một chiếc hộp đựng vừa khít, rồi in ra dùng.
- Thiết kế ngược (reverse engineering) đúng nghĩa: chuyển lưới tam giác thành file CAD có mặt phẳng toán học, kích thước, bán kính chuẩn và tham số rõ ràng. Không phải cứ biết vẽ là vẽ lại được; phải biết phân tích và dựng hình bám theo lưới.
Mesh chỉ là tấm bản đồ để nhìn vào mà vẽ lại, không phải file CAD có thể chỉnh sửa linh hoạt.
Lời kết
Scan 3D nghe thì đơn giản, tưởng cầm máy lia một vòng là xong. Nhưng để ra một bản scan đẹp, chính xác và dùng được thì cần thực hành, quan sát và tích luỹ kinh nghiệm. Dù vậy nó cũng không quá phức tạp: máy scan bây giờ dễ dùng hơn nhiều, giá dễ tiếp cận hơn hẳn so với 2–3 năm trước, mà chất lượng vẫn đáng tin cậy.
Mình cũng mới đi những bước đầu tiên. Nếu bạn có kinh nghiệm scan 3D lâu năm, hãy để lại góp ý dưới video; thấy chỗ nào chưa đúng thì giúp mình sửa nhé. Còn nếu bạn cũng là người mới, mong tấm bản đồ này giúp bạn bớt bối rối khi bắt đầu.
Nguồn tham khảo: thông số và trang sản phẩm Einstar 2 trên trang chính thức của Einstar; tài liệu EXStar Hub của Shining 3D (Project Group Settings, Scan Settings, Project Alignment); diễn đàn Einstar.
Bạn thấy bài viết thế nào?
1 người đã bày tỏ cảm xúc · Đăng nhập bằng Google để bày tỏ cảm xúc